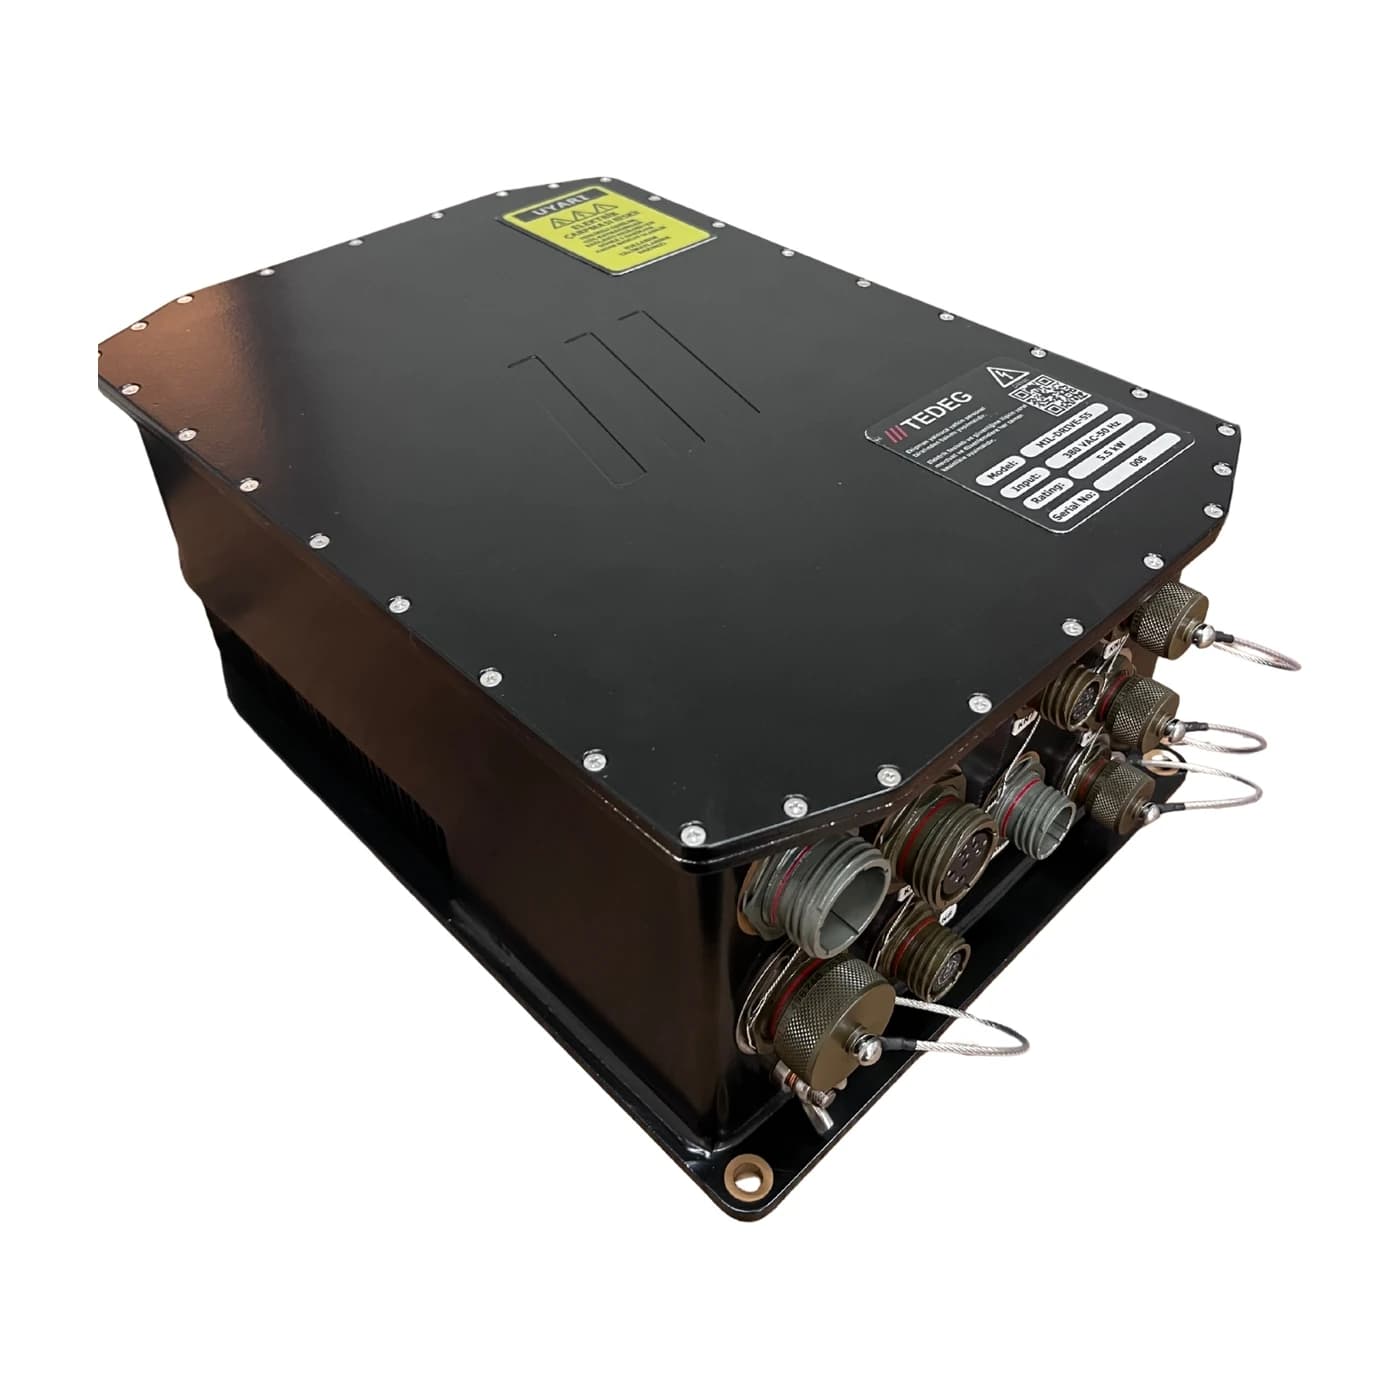
Modern Askeri Sistemlerde Motor Sürücünün Yeri
Modern askeri platformlar, hareket gerektiren çok sayıda kritik alt sisteme sahiptir: tank tareti, radar anten konumlandırma, füze rampası kaide (pedestal) hareketi, elektro-optik gimbal, gemi vinç sistemi, hidrolik pompa, soğutma fanı. Bu hareketlerin tamamı bir motor ve onu kontrol eden bir sürücü ile gerçekleşir.
Sivil endüstriyel uygulamalarda kullanılan motor sürücüleri ile askeri sahada çalışan sürücüler arasında temel mühendislik farkları vardır. Askeri saha koşulları (titreşim, şok, sıcaklık, nem, EMI/EMC, toz ve su) ve operasyonel gereksinimler (uzaktan izleme, güvenli tork kesme, hata toleransı) askeri sürücülerde daha kapsamlı bir mühendislik yaklaşımını zorunlu kılar.
Bu rehberde modern askeri motor sürücülerin teknik temelleri, FOC vektör kontrol mantığı, Safe Torque Off güvenlik fonksiyonu, MIL-STD uyumluluğu ve platforma özgü seçim kriterleri ele alınıyor.
Motor Sürücü Topolojileri — Skaler, Vektör ve Servo
Askeri uygulamalarda kullanılan motor sürücüler üç temel kontrol yaklaşımında gruplanır:
1. V/f Skaler Kontrol (Klasik VFD)
- Çalışma: Gerilim ve frekansı sabit oranda değiştirir (V/f sabit)
- Avantaj: Basit, düşük maliyetli, yaygın
- Dezavantaj: Konum kontrolü zayıf, düşük hızda tork düşer, ani yük değişimlerinde kararsızlaşabilir
- Kullanım: Pompa, fan, basit konveyör — hassas konum ve tork gerektiren görevler için sınırlı
2. FOC Vektör Kontrol (Modern Tercih)
- Çalışma: Motor akımını manyetik akı ve tork bileşenlerine ayırır (d-q dönüşümü); akı ve torku bağımsız kontrol eder
- Avantaj: Servo benzeri dinamik performans, düşük hızda yüksek tork, hızlı yük cevabı
- Dezavantaj: Karmaşık algoritma, daha yüksek işlemci gücü gerektirir
- Kullanım: Taret, radar, gimbal, vinç — modern platformlarda yaygın tercih
3. Servo Sürücü (Kalıcı Mıknatıslı Motor)
- Çalışma: Kalıcı mıknatıslı senkron motorun (PMSM / fırçasız servo) yüksek çözünürlüklü geri beslemeyle kontrolü
- Avantaj: En yüksek konum hassasiyeti ve dinamik cevap, yüksek güç yoğunluğu
- Dezavantaj: Yüksek maliyet, nadir toprak mıknatıslarına bağımlılık, yüksek sıcaklıkta mıknatıs zayıflaması riski, hassas geri besleme gerekliliği
- Kullanım: Çok yüksek hassasiyet gereken uygulamalar — atış kontrol servoları, hassas ölçüm düzenekleri
Birçok modern askeri uygulamada asenkron motor + FOC öne çıkar: servo benzeri performansı, asenkron motorun dayanıklılığı ve maliyet avantajıyla birleştirir. TEDEG Mil-Drive-55 bu kategoride yer alır.
FOC (Field Oriented Control) Nedir, Neden Kritik?
FOC algoritması, bir asenkron motorun manyetik akı ve tork bileşenlerini matematiksel olarak ayrıştırır. Geleneksel V/f kontrol gibi motoru "kara kutu" olarak görmez; içeride olanları gerçek zamanlı modelleyerek kontrol eder.
Çalışma Prensibi
- 1.Üç fazlı akım ölçümü (a, b, c fazları)
- 2.Clarke dönüşümü (a-b-c → α-β iki eksenli sistem)
- 3.Park dönüşümü (α-β → d-q rotor referans çerçevesi)
- 4.Bağımsız PI kontrolü: d ekseni (manyetik akı), q ekseni (tork)
- 5.Ters dönüşüm (d-q → α-β → a-b-c)
- 6.PWM ile güç yarı iletkenleri (ör. IGBT) üzerinden motor sargılarına uygulanır
Bu yapı sayesinde motor:
- Düşük hızlarda yüksek tork üretebilir (taret ince ayarı için kritik)
- Yük değişimlerine hızlı cevap verir
- Daha sessiz çalışır
- V/f kontrole göre daha verimli çalışır
Sensörlü ve Sensörsüz FOC
Sensörlü FOC, rotor konumunu ve hızını resolver veya encoder gibi bir geri besleme elemanından okur; çok düşük hızlarda ve hassas konumlandırmada tercih edilir. Sensörsüz FOC ise rotor konumunu motor akım ve gerilimlerinden kestirir; sensör kullanılamayan ya da kablo ve bağlantı sayısının azaltılmak istendiği uygulamalarda avantaj sağlar.
TEDEG Mil-Drive-55, sensörlü ve sensörsüz FOC çalışmayı destekler. Platformdan gelen güç ve giriş/çıkış sinyallerini gömülü kontrol algoritmaları ve gerçek zamanlı kontrol döngüleriyle işler.
Asenkron Motor + FOC ile Servo — Karşılaştırma
Platform tasarımcılarının en kritik kararlarından biri: servo mu, asenkron + FOC mu?
| Kriter | Servo (PMSM) | Asenkron + FOC |
|---|---|---|
| Konum hassasiyeti | Çok yüksek | Yüksek (geri besleme sensörüyle) |
| Maliyet | Yüksek | Genellikle daha düşük |
| Güç yoğunluğu | Yüksek, kompakt | Motor biraz daha büyük |
| Rotor yapısı | Kalıcı mıknatıslı | Mıknatıssız, sağlam kafes rotor |
| Sıcaklık ve aşırı yük toleransı | Mıknatıs sınırları dikkat ister | Yüksek |
| Dinamik cevap | En hızlı | Hızlı |
| Sürücü tarafı | Yüksek çözünürlüklü geri besleme | FOC hesaplama yükü |
Sonuç: Çok yüksek hassasiyet gerektiren uygulamalarda (ör. atış kontrol servoları) servo öne çıkar. Orta-yüksek hassasiyetle birlikte dayanım gereken uygulamalarda (taret, radar, vinç, hidrolik pompa) asenkron + FOC güçlü bir seçenektir.
TEDEG Mil-Drive-55, üç fazlı asenkron motorların hız, tork ve yön kontrolü için tasarlanmıştır. Tipik kullanım alanları; zırhlı kara araçlarında taret hareketi, hidrolik pompa ve yardımcı motorlar, radar ve anten konumlandırma, elektro-optik taretler, füze rampaları, mobil görev platformları ve deniz sistemleridir.
Safe Torque Off (STO) — Güvenli Tork Kesme
Modern askeri motor sürücülerinin temel güvenlik özelliklerinden biri Safe Torque Off (STO) fonksiyonudur.
STO Ne Yapar?
STO, operatör acil durum butonuna bastığında veya sistem bir anormallik algıladığında motorun tork üretmesini güvenli biçimde engelleyen elektriksel güvenlik fonksiyonudur. Motora dönme hareketi üretecek enerji verilmez ve motor serbest duruşa geçer; bu, IEC 60204-1'deki durdurma kategorisi 0'a karşılık gelir. Kontrollü yavaşlatma gerekiyorsa STO, önce rampalı durdurmayı yapan SS1 fonksiyonuyla birlikte kullanılır.
Çalışma Prensibi
- 1.STO girişleri (tipik olarak 24 V) enerjili tutulduğu sürece sürücü tork üretebilir
- 2.Girişler kesildiğinde güç yarı iletkenlerinin sürme sinyalleri donanım düzeyinde engellenir
- 3.Motor sargılarına tork üreten enerji gitmez
- 4.Fonksiyon kontrol yazılımından bağımsızdır — yazılım kilitlense bile STO çalışır
Tek Kanal ve Çift Kanal STO
| Kriter | Tek Kanal STO | Çift Kanal STO |
|---|---|---|
| Tek hata toleransı | Yok | Var — bir kanal arızalansa da diğeri torku keser |
| Ulaşılabilir güvenlik seviyesi | Daha sınırlı | Uygun teşhisle tipik olarak ISO 13849-1 Kategori 3 / PL d ve SIL 2 hedeflerine uygun mimari |
| Askeri kullanım | Sınırlı | Tercih edilen |
Görev kritik askeri uygulamalarda çift kanallı STO tercih edilir. Mil-Drive-55'te STO fonksiyonu çift kanallı mimariyle gerçekleştirilir; ayrıca ayrı bir acil durum (Emergency) girişi bulunur.
IEC 61800-5-2 Standardı
IEC 61800-5-2, ayarlanabilir hızlı elektrikli güç tahrik sistemlerinin fonksiyonel güvenliğini ele alır. Bu standart:
- STO, SS1 ve SLS gibi güvenlik fonksiyonlarını tanımlar
- Güvenlik bütünlük seviyesi (SIL) gereksinimlerini IEC 61508 çerçevesinde belirler
- Teşhis kapsamı (DC) ve arıza oranlarına ilişkin gereksinimleri ele alır
- Makine tarafında ISO 13849-1 ile birlikte değerlendirilir
Pasif Soğutmalı (Fansız) Mimarinin Avantajı
Askeri motor sürücülerde soğutma stratejisi kritik bir mühendislik kararıdır:
Aktif Soğutma (Fanlı)
- Avantaj: Daha küçük soğutucu, daha yüksek güç yoğunluğu
- Dezavantaj: Fan mekanik bir parçadır ve titreşimde arızalanabilir; hava giriş açıklıkları toz ve su korumasını zorlaştırır; fan gürültüsü akustik iz oluşturur
- Bakım: Fan ve filtrelerin periyodik temizliği gerekir
Pasif Soğutma (Fansız)
- Avantaj: Hareketli parça yok, akustik iz yok, yüksek IP koruma sınıfı daha kolay sağlanır, bakım ihtiyacı azalır
- Dezavantaj: Daha büyük soğutucu gerektirir, güç yoğunluğu sınırlıdır
- Askeri uygulama: Tercih edilen — sahada sessiz ve dayanıklı
TEDEG Mil-Drive-55 pasif soğutmalı, fansız bir mimariye sahiptir: mekanik aşınma noktası ve fan kaynaklı akustik iz yoktur, bakım gerektirmeyen uzun ömürlü kullanım hedeflenir.
MIL-STD-810G ve MIL-STD-461F — Askeri Saha Dayanımı
Sivil bir motor sürücü çoğunlukla kontrollü ortamda çalışır. Askeri sahaya çıkan bir sürücü ise çok daha ağır koşullarla karşılaşır.
MIL-STD-810G Çevresel Test Yöntemleri
MIL-STD-810G yirmiyi aşkın çevresel test yöntemi tanımlar. Motor sürücüler için öne çıkanlar:
- Yüksek sıcaklık (Method 501) ve düşük sıcaklık (Method 502) — çöl yazı ve Doğu Anadolu kışı
- Sıcaklık şoku (Method 503)
- Yağmur (Method 506) ve nem (Method 507)
- Tuz sisi (Method 509) — deniz ortamında korozyon
- Kum ve toz (Method 510) — çöl operasyonu
- Titreşim (Method 514) — araç hareket halindeyken
- Şok (Method 516) — arazi sürüşü ve darbe
Hangi yöntemlerin hangi seviyelerde uygulanacağı platforma ve görev profiline göre belirlenir. Bu nedenle tedarikte test kapsamı mutlaka sorulmalıdır.
MIL-STD-461F EMI/EMC Gereksinimleri
- CE102 — Güç hattında iletilen emisyon
- CS101, CS114, CS115, CS116 — İletilen duyarlılık
- RE102 — Yayılan emisyon
- RS103 — Yayılan duyarlılık
Bir motor sürücü elektromanyetik gürültü yayıyorsa aynı platformdaki radar, konum alıcısı, haberleşme ve atış kontrol sistemleri etkilenebilir. MIL-STD-461F gereksinimleri bu riski kontrol altına almak için tanımlanmıştır.
TEDEG Mil-Drive-55, MIL-STD-810G çevresel dayanım ve MIL-STD-461F EMI/EMC standartlarına uyumlu olarak tasarlanmıştır.
IP Koruma Sınıfı — IP67 Ne Anlama Gelir?
IP67 = toz geçirmez (6) + 1 m derinlikte 30 dakika suya daldırmaya dayanım (7)
Askeri uygulamalarda bu seviyedeki koruma hem iç hem dış mekân kullanımına imkân verir:
- Toz ve kum girişi olmaz (çöl operasyonu)
- Yağmurda dış muhafaza güvenlidir
- Gemi güvertesinde tuz sisi ve su sıçramasına dayanır
- Sahra komuta konteynerinde iç mekân kullanımına da uygundur
Tedarikte, beyan edilen IP sınıfının konnektörler takılıyken geçerli olup olmadığı da sorulmalıdır.
Resolver, Encoder, NTC — Sensör Arayüzleri
Modern bir askeri motor sürücü, motorun gerçek konumunu, hızını ve sıcaklığını sensörler aracılığıyla ölçmelidir.
Resolver
- Manyetik prensiple çalışır — analog sinyal
- Yüksek titreşim ve sıcaklığa dayanır (askeri uygulamalar için uygun)
- Tek tur içinde mutlak açı bilgisi verir
- Tipik kullanım: tank tareti, ağır taret yönlendirme
Artımsal (Incremental) Encoder
- Optik veya manyetik prensiple çalışır — dijital sinyal
- Yüksek çözünürlük (tur başına binlerce darbe)
- Tipik kullanım: radar anteni, vinç
Mutlak (Absolute) Encoder
- Optik veya manyetik — mutlak konum
- Güç kesintisinden sonra konumu korur
- Tipik kullanım: füze rampası başlangıç konumu
NTC Sıcaklık Sensörü
- Motor sargısındaki sıcaklığı izler
- Aşırı ısınma korumasını tetikler
- Askeri sürücülerde yaygın olarak kullanılır
TEDEG Mil-Drive-55; resolver, incremental veya absolute encoder ve NTC sıcaklık sensörü girişlerini destekler.
RS-485 ve CAN-Bus — Haberleşme Protokolü Seçimi
| Kriter | RS-485 / Modbus | CAN-Bus / J1939 |
|---|---|---|
| Mesaj uzunluğu | Esnek | Sabit (klasik CAN'de 8 bayt veri) |
| Hız | Mesafeye bağlı; kısa hatta 10 Mbps'e kadar | En fazla 1 Mbps (klasik CAN) |
| Mesafe | Düşük hızda 1,2 km'ye kadar | 1 Mbps'de yaklaşık 40 m |
| Topoloji | Ana-bağımlı (master-slave) | Çok ana (multi-master) |
| Hata toleransı | Orta | Yüksek (CRC, otomatik yeniden gönderim) |
| Tipik askeri kullanım | Sabit komuta merkezi, haberleşme shelter'ı | Araç içi ağlar (J1939 — ağır araç) |
TEDEG Mil-Drive-55, RS-485 ve CAN-Bus haberleşme arayüzlerine sahiptir. Bu arayüzler üzerinden merkezi kontrol sistemleriyle veri alışverişi yapılır; operatör uzaktan izleme, arıza raporlama ve telemetri verilerine erişir. Entegratör, platform mimarisine uygun arayüzü seçer.
Tipik Platform Uygulamaları
Askeri motor sürücüler şu uygulamalarda kullanılır:
- Tank tareti hareketi — yan (azimut) ve yükseliş (elevasyon) konumlandırması
- Elektro-optik gimbal — hassas hedef takibi
- Füze rampası kaidesi — fırlatma platformunun konum ayarı
- Radar anten konumlandırma — sabit ve mobil radarlar
- Gemi vinçleri ve stabilizasyon — deniz platformları
- Hidrolik pompa sürücüsü — taret dönüşü, yükleme ve kapak mekanizmaları
- HVAC fan ve kompresörleri — mobil komuta konteyneri iklimlendirmesi
- Yardımcı motor kontrolü — soğutma, vana açma/kapama, taşıma bandı
Tedarik Öncesi Seçim Kontrol Listesi
Bir askeri motor sürücü seçilirken şu başlıklar netleştirilmelidir:
- Motor tipi ve güç: Asenkron mu, kalıcı mıknatıslı mı; nominal güç ve aşırı yük ihtiyacı
- Kontrol modu: Sensörlü mü, sensörsüz FOC mu
- Geri besleme: Resolver, encoder tipi ve sıcaklık sensörü
- Güvenlik: STO (tek veya çift kanal) ve acil durum girişi
- Haberleşme: RS-485 veya CAN-Bus; hangi durum ve arıza verilerinin paylaşılacağı
- Çevresel ve EMC uyumluluk: MIL-STD-810G yöntemleri, MIL-STD-461F gereksinimleri, IP sınıfı
- Soğutma: Fanlı veya pasif
- Bakım ve teşhis: Arıza kodları ve uzaktan izleme
TEDEG Mil-Drive-55'in bu başlıklardaki yanıtı:
| Başlık | Mil-Drive-55 |
|---|---|
| Motor tipi | 3 fazlı asenkron |
| Nominal güç | 5,5 kW |
| Kontrol | Sensörlü ve sensörsüz FOC |
| Geri besleme | Resolver, incremental / absolute encoder, NTC |
| Güvenlik | Çift kanallı Safe Torque Off (STO), acil durum girişi |
| Haberleşme | RS-485, CAN-Bus |
| İzleme | Uzaktan izleme, arıza raporlama, telemetri |
| Soğutma | Pasif, fansız |
| Standartlar | MIL-STD-810G, MIL-STD-461F |
Kurumsal güvence: TEDEG Savunma; ASELSAN, Roketsan ve Millî Savunma Bakanlığı (MSB) onaylı tedarikçisidir. NCAGE: TM885 ile NATO tedarikçi kaydına sahiptir.
Yaşam Döngüsü Maliyeti
Bir askeri motor sürücünün alış fiyatı, yaşam döngüsü maliyetinin yalnızca bir bölümüdür. Kurulum (entegrasyon mühendisliği, kablo demeti uyumu), periyodik bakım ve kontroller, yedek parça (güç modülü, kontrol kartı, sensör arayüzü) ve operatör eğitimi de hesaba katılmalıdır. Fansız tasarım fan ve filtre bakımını ortadan kaldırır; uzaktan izleme ve arıza raporlama ise arızanın kaynağını bulma süresini kısaltarak bakımı kolaylaştırır.
Sonuç
Askeri motor sürücü, modern muharebe platformlarının hareket kabiliyetinin temelidir. FOC vektör kontrol, çift kanallı Safe Torque Off, sızdırmaz ve pasif soğutmalı yapı, MIL-STD-810G/461F uyumu, resolver/encoder sensör arayüzleri ve modern haberleşme protokolleri, bir sürücü değerlendirilirken bakılması gereken temel ölçütlerdir.
TEDEG Mil-Drive-55; üç fazlı asenkron motorlar için sensörlü ve sensörsüz FOC, çift kanallı STO, pasif soğutma, RS-485 ve CAN-Bus haberleşme ve MIL-STD-810G/461F uyumlu tasarımıyla bu ölçütler doğrultusunda geliştirildi.
Datasheet ve teknik dokümantasyon için Mil-Drive-55 ürün sayfasını, diğer çözümler için Frekans Çeviriciler, Motor Sürücüler ve Askeri UPS Sistemleri kategorisini inceleyebilirsiniz. Mühendislik ekibimizle proje görüşmesi için iletişim sayfasını kullanabilirsiniz.