Askeri Araçlarda CAN-Bus ve SAE J1939 Nedir?
Bir askeri kara aracında kamera yönetim birimi, ikaz birimleri, koltuk izleme sistemi, sis havanı kumandası ve motor elektroniği aynı veri yolu üzerinden konuşur. Bu yolun en yaygın hâli CAN-Bus'tır; üzerinde konuşulan dil ise çoğu platformda SAE J1939'dur. J1939 askeri araç entegrasyonunda en sık karışan nokta tam burasıdır: CAN bir taşıma katmanıdır, J1939 ise o katmanın üzerinde mesajların nasıl adlandırılacağını, kimin gönderdiğini ve hatanın nasıl bildirileceğini tanımlar.
J1939 anlatımlarının çoğu sivil kamyon odaklıdır. Askeri araçta ise aynı protokol 28 VDC şebekenin geçici olaylarıyla, yüksek elektromanyetik ortamla, karartma disipliniyle ve platforma özgü arayüz belgeleriyle birlikte yaşar. Bu yazı protokolün temelini, hat tasarımını ve şartnamede sorulacak soruları bu açıdan anlatır. Veri katmanının vetronik mimarisindeki yeri için vetronik nedir rehberine bakılabilir.
CAN ile J1939 Farkı: Yol ve Dil
CAN (Controller Area Network), ISO 11898 ile tanımlanan bir fiziksel ve veri bağlantı katmanıdır: iki telli diferansiyel hat, bit zamanlaması, çakışma çözümü (arbitrasyon) ve hata algılama. CAN bir mesajın "neyi" anlattığını söylemez; yalnız 11 ya da 29 bitlik bir tanımlayıcı ile en fazla 8 bayt veriyi güvenli biçimde taşır.
SAE J1939 ise bu tanımlayıcıya anlam yükler. Hangi tanımlayıcının motor devrini, hangisinin araç hızını taşıdığı, bir cihazın ağda kendine nasıl adres alacağı, 8 bayttan uzun verinin nasıl bölüneceği ve arıza kodlarının hangi biçimde yayınlanacağı J1939 belge ailesinde yazılıdır.
| Katman | CAN (ISO 11898) | SAE J1939 |
|---|---|---|
| Fiziksel hat | Diferansiyel çift (CAN_H / CAN_L), sonlandırma | J1939-11 / -14 / -15: kablo, hız, hat uzunluğu |
| Tanımlayıcı | 11 bit (CAN 2.0A) veya 29 bit (CAN 2.0B) | Yalnız 29 bit; öncelik, PGN ve kaynak adresi alanları |
| Veri | En fazla 8 bayt | Parametre (SPN) tanımları, ölçek ve birim |
| Ağ yönetimi | Tanımlı değil | Adres talebi (address claim) |
| Tanılama | Yalnız hat hatası sayaçları | DM1 gibi tanılama mesajları |
Pratik sonuç şudur: bir datasheet "CAN-Bus" diyorsa cihaz yalnız fiziksel katmanı vaat ediyor olabilir; "J1939" diyorsa üst katman da tanımlıdır. İkisi arasındaki farkı arayüz kontrol dokümanı (ICD) kapatır.
29 Bit Tanımlayıcı Nasıl Okunur?
J1939, CAN 2.0B'nin 29 bitlik genişletilmiş tanımlayıcısını alanlara böler:
| Alan | Bit | Görev |
|---|---|---|
| Öncelik | 3 | 0 en yüksek, 7 en düşük öncelik |
| EDP / DP | 1 + 1 | Veri sayfası seçimi |
| PDU Format (PF) | 8 | Mesaj türü; 240'tan küçükse hedefli, büyük ya da eşitse yayın |
| PDU Specific (PS) | 8 | Hedef adres ya da grup uzantısı |
| Kaynak adresi (SA) | 8 | Mesajı gönderen cihaz |
Öncelik alanı tanımlayıcının başında olduğu için arbitrasyonda belirleyicidir: iki cihaz aynı anda gönderirse düşük değerli tanımlayıcı kazanır, diğeri veri kaybetmeden tekrar dener. Askeri araçta acil durum ve güvenlik mesajlarına yüksek öncelik, periyodik durum verisine düşük öncelik verilmesi bu yüzden bir tasarım kararıdır.
PGN, SPN ve Kaynak Adresi
EDP, DP, PF ve PS alanları birlikte 18 bitlik PGN'i (Parameter Group Number) oluşturur. PGN bir mesaj grubunun adıdır; içindeki her parametre bir SPN (Suspect Parameter Number) ile tanımlanır. Örneğin motor devri, PGN 61444 (EEC1) içinde SPN 190 olarak taşınır. Kaynak adresi 0–253 arasındadır; 254 "adres yok", 255 "herkese" anlamına gelir.
Adres Talebi, Uzun Mesajlar ve Tanılama
J1939 ağında her cihaz açılışta 64 bitlik bir NAME ile adres talebinde bulunur (PGN 60928). İki cihaz aynı adresi isterse NAME'i öncelikli olan kazanır. Askeri araçta aynı tipten birden fazla birim (örneğin iki ikaz birimi) kullanılıyorsa adreslerin sabit mi atanacağı, yoksa talep mekanizmasıyla mı belirleneceği ICD'de yazılmalıdır.
8 bayttan uzun veri taşıma protokolüyle bölünür; tek mesajda en fazla 1785 bayt gönderilebilir. Arıza bilgisi için en çok kullanılan mesaj DM1'dir (PGN 65226): cihaz aktif arıza kodlarını, SPN ve arıza tipi (FMI) çiftleri olarak periyodik yayınlar.
Askeri Araçta J1939 Nerede, Özel Protokol Nerede?
J1939 ağır vasıta dünyasından geldiği için motor, şanzıman ve fren gibi şasi bileşenlerinde neredeyse standarttır. Görev sistemlerinde ise tablo karışıktır: bazı platformlar J1939 çerçevesini görev mesajlarına da genişletir, bazıları CAN üzerinde projeye özgü bir protokol kullanır, bazıları askeri araçlar için geliştirilmiş MilCAN gibi CAN tabanlı tanımlara başvurur. Bu yüzden bir alt sistem tedarikçisinden beklenen tek bir protokolü "desteklemesi" değil, platformun seçtiği protokole göre mesaj listesini ICD'de tanımlayabilmesidir.
TEDEG ürünlerinin datasheet'leri bu farklı düzeyleri iyi gösterir:
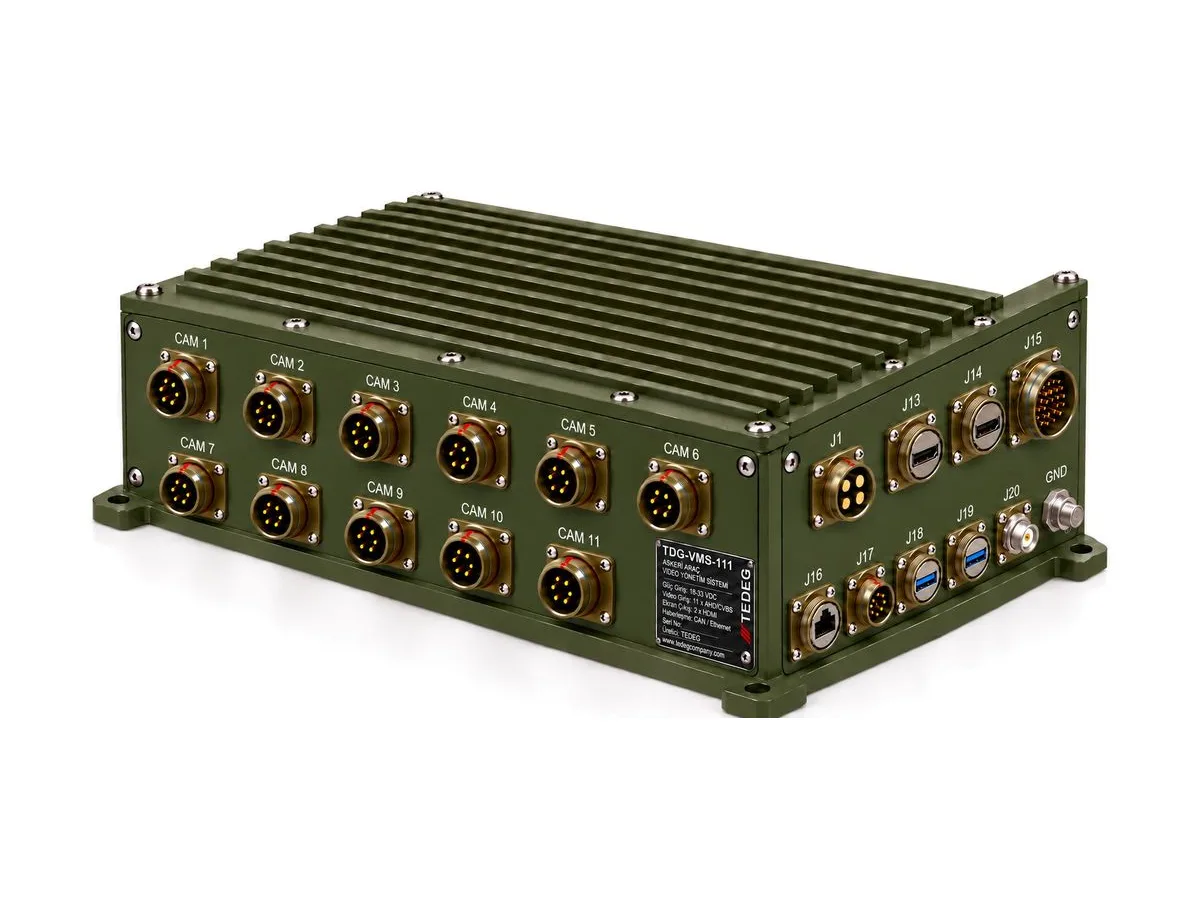
- Askeri araç video yönetim sistemi TDG-VMS-111'in araç arayüzünde 2 × CAN 2.0B (J1939 / özel protokol) ve 2 × RS-422/485 bulunur. Görünüm geri vites, sinyal lambası, hız eşiği ve kapı/rampa sinyallerine göre otomatik değişir; bu sinyaller CAN'den ya da ayrık girişten alınabilir. Opsiyonel TDG-VMS-KP kumanda paneli de CAN + 12 VDC ile bağlanır. Değerler datasheet'te Rev. 01 ön tasarım değerleri olarak verilir.
- 76 mm sis havanı lançer sistemi TDG-76-SGL'nin haberleşmesi CANBUS (J1939) olarak tanımlıdır; uzak komuta birimi CAN-Bus altyapısına sahiptir ve sistem aracın diğer elektronik sistemleriyle aynı veri yolunu kullanır.
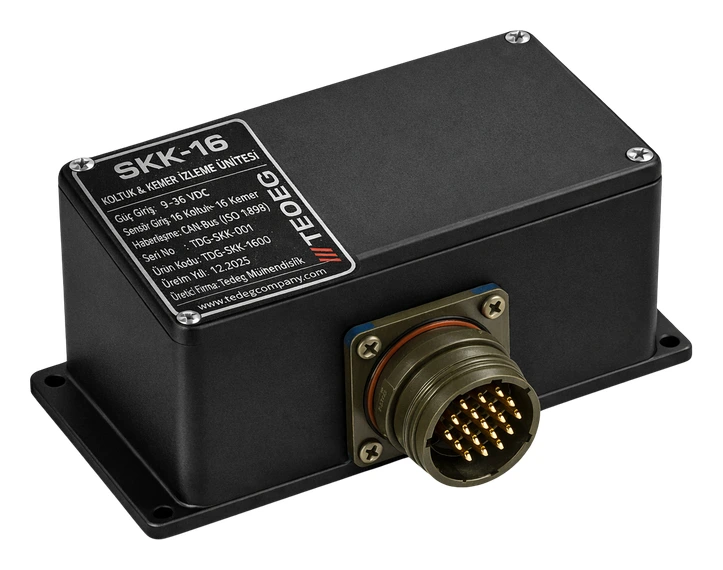
- Askeri koltuk ve kemer izleme sistemi SENTRA-16 veriyi CAN-Bus (ISO 11898, 500 kbps) üzerinden görev bilgisayarına iletir. Datasheet fiziksel katmanı ve hızı verir; üst katman protokolü ve mesaj kimlikleri sipariş öncesi ICD'de netleştirilir. Ayrıntılar koltuk ve emniyet kemeri izleme rehberindedir.
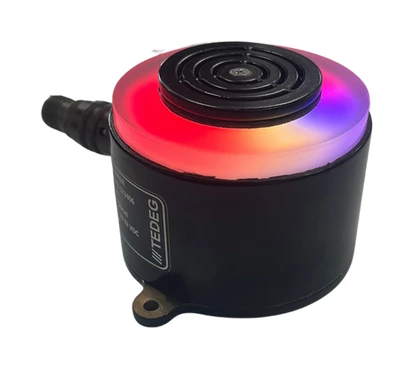
- Programlanabilir ikaz birimi T-Light, RS-485 ya da CAN-Bus haberleşmeli iki ayrı model olarak üretilir; protokol siparişte seçilir ve sahada değiştirilemez. Haberleşme üzerinden test komutları gönderilebilir, bağlantı durumu ve son alınan komut sorgulanabilir.
Ortak ders şudur: hız, tanımlayıcı uzunluğu, üst protokol ve mesaj listesi birlikte yazılmadıkça iki cihaz aynı hatta olsa da birbirini anlamaz. Ürünlerin tamamı askeri araç elektroniği ve taktik sistemler kategorilerindedir.
Hat Topolojisi ve Sonlandırma
CAN hattı yıldız değil, doğrusal bir omurgadır. Cihazlar omurgaya kısa saplamalarla bağlanır ve omurganın iki ucunda birer 120 Ω sonlandırma direnci bulunur. Güç kapalıyken CAN_H ile CAN_L arasında ölçülen direnç yaklaşık 60 Ω olmalıdır; 120 Ω tek direnç eksik demektir, 40 Ω civarı ise fazladan üçüncü bir direnç olduğunu gösterir. İki durumda da belirti aynıdır: yansımalar, yükselen hata sayaçları ve aralıklı iletişim kaybı.
Hız ile hat uzunluğu birbirine bağlıdır. J1939-11, 250 kbps için ekranlı burulmuş çift kabloyla 40 m omurga, en fazla 30 düğüm ve 1 m'ye kadar saplama tanımlar; J1939-14 ise 500 kbps'yi ekler ve daha kısa saplama ister. Zırhlı araçta omurga uzunluğu ve saplama yerleri tasarımın başında çizilmelidir; sonradan eklenen birim çoğu zaman en uzun saplamayı oluşturur.
Sonlandırmanın hangi cihazda olacağı da yazılmalıdır; uçtaki birim söküldüğünde sonlandırmanın kaybolmaması için harici sonlandırma fişi sıkça tercih edilir.
Tek Hat mı, İki Hat mı?
Birçok platform şasi ağını (motor, şanzıman, fren) görev ağından ayırır. Böylece hat yükü yönetilebilir kalır ve görev sistemindeki bir arıza sürüş fonksiyonlarını etkilemez. Bu yüzden görev birimlerinde iki CAN arayüzü sık görülür; ağlar arasındaki geçiş ise kontrollü bir ağ geçidi üzerinden yapılır.
Askeri Araçta EMI ve Güç Önlemleri
CAN diferansiyel olduğu için ortak mod gürültüsüne dayanıklıdır, ancak askeri araçta bu dayanımın sınırı kolayca zorlanır:
- Kablo ve ekran: Burulmuş çift, ekranlı kablo ve konnektörde 360° ekran bağlantısı yayılan alan ve iletim yoluyla gelen bozulmaya karşı ilk savunmadır. Ekranın bir uçtan mı iki uçtan mı topraklanacağı, platformun topraklama planıyla birlikte kararlaştırılır.
- Ortak mod ve izolasyon: Uzak birimler arasında şase potansiyeli farkı oluşabilir. CAN alıcı-vericilerinin ortak mod aralığı aşılırsa veri bozulur; galvanik izolasyonlu CAN arayüzü bu riski azaltır.
- Güç geçici olayları: 28 VDC şebekedeki marş çökmesi ve yük atma darbeleri, besleme katı zayıf bir birimi yeniden başlatabilir. Yeniden başlayan cihaz adres talebini tekrarlar ve bir süre hatta görünmez; görev bilgisayarı bunu iletişim kaybı olarak kaydeder. Bu olayları MIL-STD-1275 rehberimizde anlattık.
- Bus-off davranışı: Hata sayacı belirli eşiği aşan düğüm kendini hattan çeker (bus-off). Birimin bu durumdan nasıl ve ne kadar sürede döneceği ICD'de yazılmalıdır; aksi hâlde tek bir gürültü olayı bir alt sistemi görev boyunca sessiz bırakabilir.
- Doğrulama: İletim ve yayılım bağışıklığı MIL-STD-461 testleriyle (örneğin CS114 ve RS103) değerlendirilir; kapsamı MIL-STD-461 ve MIL-STD-810 rehberinde bulabilirsiniz.
Karartma da veri yolu konusudur. Blackout komutu ikaz birimlerine, ekranlara ve gösterge panellerine aynı mesajla ulaşmalı, mesaj kaybolursa birimin varsayılan davranışı tanımlı olmalıdır. T-Light'ın blackout modu LED'leri ve sesli uyarıları tamamen kapatır; bu komutun veri yolundan hangi PGN ya da mesajla geleceği ICD'nin konusudur.
Şartnamede ve ICD'de Sorulacak Sorular
| Başlık | Sorulacak soru |
|---|---|
| Fiziksel katman | ISO 11898 alıcı-verici tipi, hız (250 / 500 kbps), izolasyon var mı? |
| Protokol | J1939 mu, projeye özgü mü? 29 bit mi, 11 bit mi? |
| Mesaj listesi | PGN / SPN ya da kimlik listesi, periyot, öncelik, ölçek ve birim |
| Adresleme | Sabit adres mi, adres talebi mi? NAME alanları |
| Tanılama | DM1 ya da eşdeğeri; arıza kodları listesi |
| Sonlandırma | Dahili mi, harici mi? Hangi düğümde? |
| Konnektör ve pin | CAN_H, CAN_L, CAN GND ve ekran pinleri |
| Hata davranışı | Bus-off sonrası dönüş, iletişim kaybında varsayılan durum |
| Hat yükü | Tüm mesajlarla hesaplanan yük ve üst sınır |
Örneğin T-Light'ın PT02E-10-6P konnektöründe C pini CAN_H, D pini CAN_L, E pini CAN-Bus GND olarak tanımlıdır; bu tür bilgiler harness çizimine geçmeden ICD'de dondurulmalıdır. Arayüz tanımı ve entegrasyon desteği için sistem entegrasyonu hizmetimize bakabilirsiniz.
Sık Sorulan Sorular
CAN-Bus ile J1939 aynı şey mi?
Hayır. CAN-Bus (ISO 11898) mesajları taşıyan fiziksel ve veri bağlantı katmanıdır. SAE J1939, bu katmanın üzerinde 29 bitlik tanımlayıcıya anlam veren, adresleme, uzun mesaj ve tanılama kurallarını içeren üst katman protokoldür.
J1939 hangi hızda çalışır?
Klasik J1939 ağları 250 kbps ile çalışır (J1939-11 ve J1939-15). J1939-14 ile 500 kbps de tanımlanmıştır. Aynı hattaki tüm düğümler aynı hızda olmalıdır.
CAN hattında sonlandırma direnci nasıl kontrol edilir?
Araç gücü kapalıyken CAN_H ile CAN_L arasındaki direnç ölçülür. Yaklaşık 60 Ω doğru değerdir (iki adet 120 Ω paralel). Yaklaşık 120 Ω bir direncin eksik olduğunu, belirgin biçimde 60 Ω'un altındaki değer fazladan sonlandırma olduğunu gösterir.
Bir cihaz "CAN-Bus" diyorsa J1939 konuşur mu?
Kesin değildir. "CAN-Bus" ifadesi çoğu zaman yalnız fiziksel katmanı anlatır. Cihazın J1939 mesajları mı, projeye özgü mesajlar mı gönderdiği, hangi PGN'leri kullandığı ve adresini nasıl aldığı datasheet'te ya da ICD'de ayrıca yazılmalıdır.
Sonuç
Askeri araçta CAN-Bus ve SAE J1939 doğru kurulduğunda alt sistemler tek bir dil konuşur; kurulmadığında sorun çoğu zaman sahada, aralıklı iletişim kaybı olarak ortaya çıkar. Hızı, protokolü, mesaj listesini, sonlandırmayı ve hata davranışını projenin başında ICD'de yazmak, kablo demeti ve test aşamasındaki sürprizlerin çoğunu önler.
Platformunuzun veri yolu bilgilerini ve bağlanacak alt sistemleri teklif formu üzerinden paylaşabilir, teknik sorularınız için iletişim sayfasından ekibimize ulaşabilirsiniz.