¿Qué son el CAN bus y SAE J1939 en vehículos militares?
En un vehículo terrestre militar, la unidad de gestión de vídeo, las unidades de advertencia, la supervisión de asientos, el control del lanzagranadas de humo y la electrónica del motor comparten un mismo bus de datos. Ese bus suele ser CAN, y el idioma que se habla en él suele ser SAE J1939. La confusión más frecuente en la integración del CAN bus en vehículos militares está aquí: CAN es una capa de transporte, mientras que J1939 define cómo se nombran los mensajes, quién los envió y cómo se notifican las averías.
La mayoría de las explicaciones de J1939 están escritas para camiones comerciales. En un vehículo militar, el protocolo convive con transitorios de la red de 28 VDC, un entorno electromagnético exigente, la disciplina de oscurecimiento y documentos de interfaz propios de cada plataforma. Esta guía aborda desde ese enfoque los fundamentos del protocolo, el diseño del bus y las preguntas para la especificación. Para el lugar de la capa de datos en la arquitectura general, consulte qué es la vetrónica.
CAN frente a J1939: la carretera y el idioma
CAN (Controller Area Network) es una capa física y de enlace de datos definida en ISO 11898: un bus diferencial de dos hilos, temporización de bits, arbitraje y detección de errores. No dice qué significa un mensaje; transporta un identificador de 11 o 29 bits y hasta 8 bytes de datos.
SAE J1939 da significado a ese identificador: qué mensaje transporta el régimen del motor, cómo obtiene un dispositivo su dirección, cómo se divide un dato de más de 8 bytes y cómo se difunden los códigos de avería.
| Capa | CAN (ISO 11898) | SAE J1939 |
|---|---|---|
| Bus físico | Par diferencial (CAN_H / CAN_L), terminación | J1939-11 / -14 / -15: cable, velocidad, longitud del bus |
| Identificador | 11 bits (CAN 2.0A) o 29 bits (CAN 2.0B) | Solo 29 bits; campos de prioridad, PGN y dirección de origen |
| Datos | Hasta 8 bytes | Definiciones de parámetros (SPN), escala y unidades |
| Gestión de red | No definida | Reclamación de dirección (address claim) |
| Diagnóstico | Solo contadores de error del bus | Mensajes de diagnóstico como DM1 |
En la práctica, una hoja de datos que dice "CAN bus" puede prometer solo la capa física; "J1939" define también la capa superior. El documento de control de interfaces (ICD) cierra esa brecha.
Cómo leer el identificador de 29 bits de J1939
J1939 divide el identificador de 29 bits de CAN 2.0B en campos:
| Campo | Bits | Función |
|---|---|---|
| Prioridad | 3 | 0 es la prioridad más alta, 7 la más baja |
| EDP / DP | 1 + 1 | Selección de página de datos |
| PDU Format (PF) | 8 | Tipo de mensaje; por debajo de 240 es dirigido, 240 o más es difusión |
| PDU Specific (PS) | 8 | Dirección de destino o extensión de grupo |
| Dirección de origen (SA) | 8 | Dispositivo que envió el mensaje |
Como la prioridad está al principio del identificador, decide el arbitraje: gana el valor más bajo y el otro nodo vuelve a intentarlo sin perder datos. Situar los mensajes de seguridad por encima de los datos de estado periódicos es, por tanto, una decisión de diseño.
PGN, SPN y dirección de origen
EDP, DP, PF y PS forman juntos el PGN (Parameter Group Number) de 18 bits, que nombra un grupo de parámetros; cada parámetro es un SPN (Suspect Parameter Number). El régimen del motor, por ejemplo, se transporta como SPN 190 dentro del PGN 61444 (EEC1). Las direcciones de origen van de 0 a 253; 254 es "nula" y 255 es "global".
Reclamación de dirección, mensajes largos y diagnóstico
Cada dispositivo J1939 reclama una dirección al encenderse mediante un NAME de 64 bits (PGN 60928); si dos quieren la misma dirección, gana el NAME de mayor prioridad. Cuando un vehículo lleva dos unidades del mismo tipo, el ICD debe indicar si las direcciones son fijas o se reclaman.
Los datos de más de 8 bytes usan el protocolo de transporte, hasta 1,785 bytes. Para las averías, el mensaje clave es DM1 (PGN 65226), que difunde periódicamente los códigos de avería activos como pares de SPN e identificador de modo de fallo (FMI).
Dónde se usa J1939 en un vehículo militar y dónde protocolos propios
Procedente de los camiones pesados, J1939 es casi un estándar en el motor, la transmisión y los frenos. El lado de misión es variado: algunas plataformas extienden J1939 a los mensajes de misión, otras usan sobre CAN un protocolo propio del programa y otras recurren a definiciones militares basadas en CAN como MilCAN. Por ello, un proveedor de subsistemas debe poder definir su lista de mensajes en el ICD según el protocolo elegido por la plataforma.
Las hojas de datos de TEDEG muestran estos niveles:
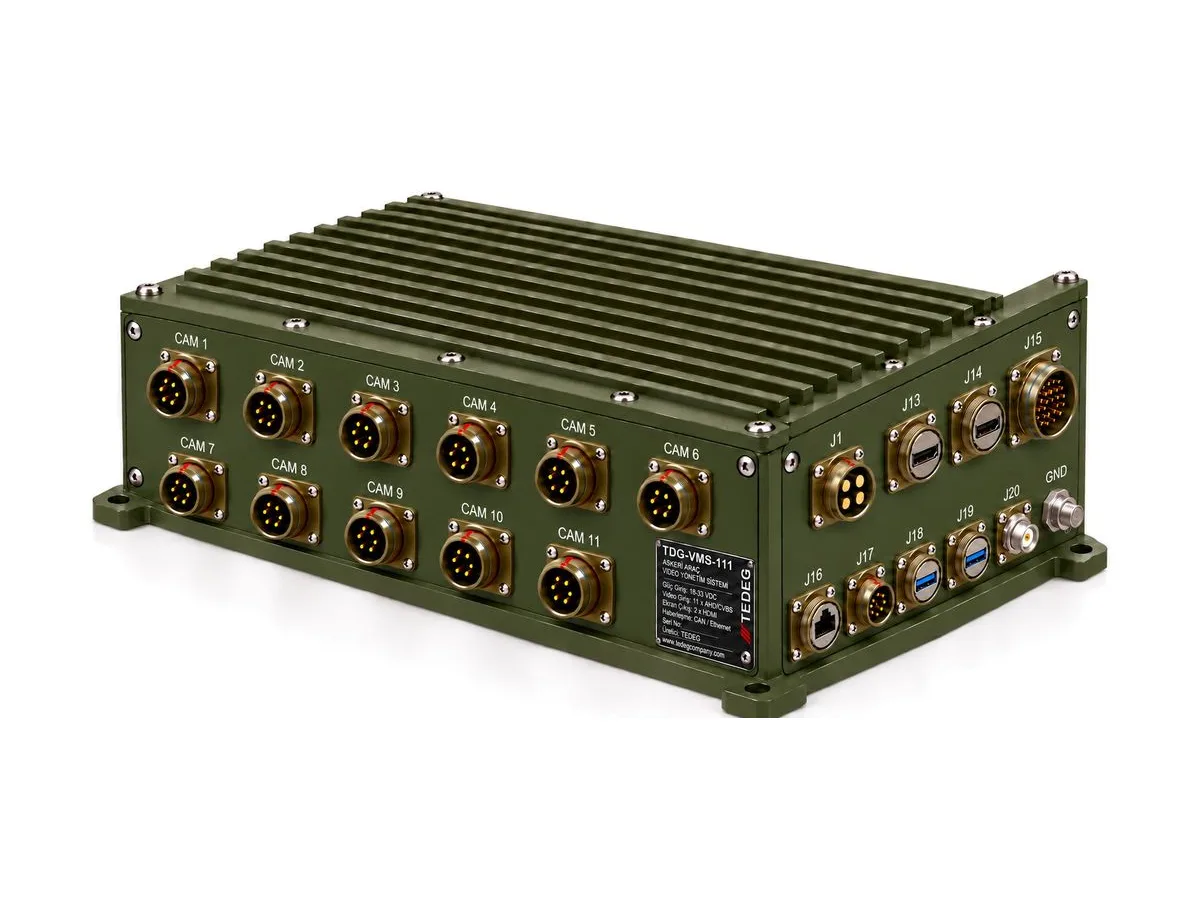
- El sistema de gestión de vídeo para vehículos militares TDG-VMS-111 tiene 2 × CAN 2.0B (J1939 / propio) y 2 × RS-422/485 en su interfaz con el vehículo. Las vistas cambian con la marcha atrás, los intermitentes, un umbral de velocidad y las señales de puerta/rampa (CAN o entradas discretas), y el panel opcional TDG-VMS-KP se conecta por CAN + 12 VDC. Son valores de diseño preliminar Rev. 01.
- El sistema lanzagranadas de humo de 76 mm TDG-76-SGL indica su comunicación como CANBUS (J1939); su unidad de control remoto dispone de infraestructura CAN-Bus y comparte el bus con los demás sistemas electrónicos del vehículo.
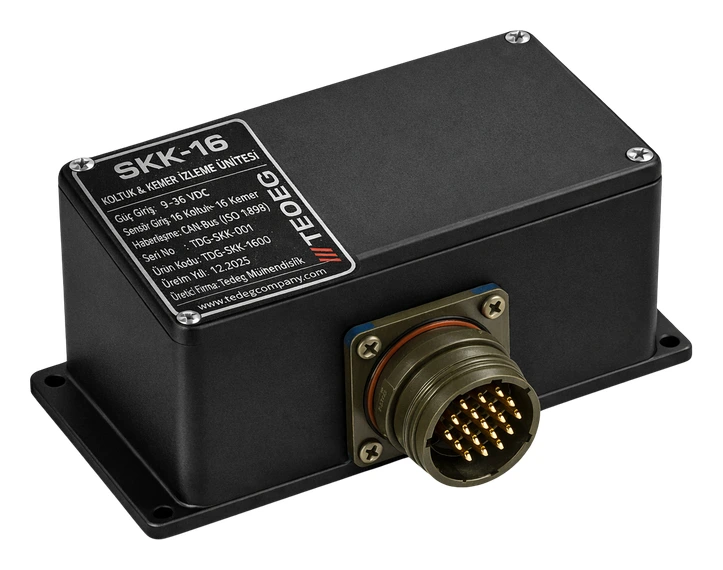
- El sistema de supervisión de cinturones de seguridad militar SENTRA-16 envía sus datos a la computadora de misión por CAN-Bus (ISO 11898, 500 kbps). La hoja de datos indica la capa física y la velocidad; el protocolo de capa superior y los identificadores se acuerdan en el ICD antes del pedido. Consulte nuestra guía de supervisión de asientos y cinturones.
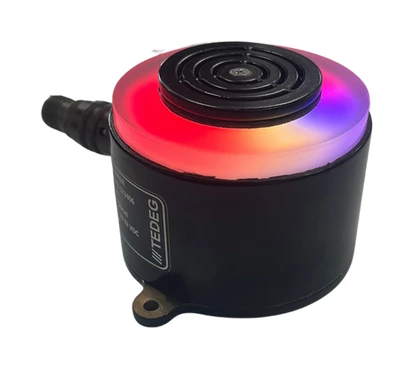
- La unidad de advertencia programable T-Light se fabrica en dos modelos separados, RS-485 o CAN-Bus; el protocolo se elige en el pedido y no puede cambiarse en campo. El estado de conexión y el último comando recibido pueden consultarse por el bus.
Si la velocidad, la longitud del identificador, el protocolo y la lista de mensajes no se escriben juntos, dos dispositivos pueden compartir un bus y aun así no entenderse. Estos productos están en las categorías de vetrónica militar y sistemas tácticos.
Topología del bus y terminación
Un CAN bus es una columna lineal, no una estrella: los dispositivos se conectan mediante derivaciones cortas y cada extremo lleva una resistencia de terminación de 120 Ω. Sin alimentación, entre CAN_H y CAN_L debe medirse unos 60 Ω; 120 Ω indica que falta una resistencia y unos 40 Ω apunta a una de más. En ambos casos el resultado son reflexiones, contadores de error en aumento y pérdidas intermitentes de comunicación.
J1939-11 define una columna de 40 m con par trenzado apantallado a 250 kbps, hasta 30 nodos y derivaciones de hasta 1 m; J1939-14 añade 500 kbps y exige derivaciones más cortas. Dibuje pronto la longitud de la columna y la posición de las derivaciones; una unidad añadida después suele convertirse en la derivación más larga.
Indique qué nodo lleva la terminación; un conector de terminación externo la mantiene en su sitio cuando se retira la unidad del extremo.
¿Un bus o dos?
Muchas plataformas separan la red de chasis de la red de misión, lo que mantiene la carga del bus bajo control e impide que una avería de misión afecte a las funciones de conducción. Por eso son habituales dos interfaces CAN en las unidades de misión, con una pasarela controlada entre las redes.
Medidas de EMI y de alimentación en un vehículo militar
CAN es diferencial y tolera el ruido en modo común, pero un vehículo militar pone esa tolerancia a prueba:
- Cable y pantalla: el par trenzado, el cable apantallado y una conexión de pantalla de 360° en el conector son la primera defensa; si la pantalla se conecta a tierra en un extremo o en ambos depende del plan de puesta a tierra de la plataforma.
- Modo común y aislamiento: el potencial del chasis puede diferir entre unidades remotas; si se supera el rango de modo común del transceptor, los datos se corrompen. El aislamiento galvánico reduce ese riesgo.
- Transitorios de alimentación: las caídas de arranque y las sobretensiones en la red de 28 VDC pueden reiniciar una unidad con una etapa de alimentación débil; esta repite la reclamación de dirección y desaparece del bus durante un tiempo. Consulte nuestra guía de MIL-STD-1275.
- Comportamiento bus-off: un nodo cuyo contador de errores supera un umbral abandona el bus. La recuperación debe escribirse en el ICD; de lo contrario, un solo evento de ruido puede silenciar un subsistema durante el resto de la misión.
- Verificación: la susceptibilidad se evalúa con ensayos MIL-STD-461 como CS114 y RS103; consulte nuestra guía de MIL-STD-461 y MIL-STD-810.
El oscurecimiento (blackout) también es un tema del bus: el comando debe llegar a las unidades de advertencia, las pantallas y los paneles indicadores en un solo mensaje, con un comportamiento por defecto definido si se pierde. El modo blackout de T-Light apaga por completo sus LED y sus alertas acústicas; el mensaje que transporta ese comando corresponde al ICD.
Preguntas para la especificación y el ICD
| Tema | Pregunta que debe hacerse |
|---|---|
| Capa física | Tipo de transceptor ISO 11898, velocidad (250 / 500 kbps), ¿aislamiento? |
| Protocolo | ¿J1939 o propio del programa? ¿29 bits o 11 bits? |
| Lista de mensajes | Lista de PGN / SPN o de identificadores, periodo, prioridad, escala y unidades |
| Direccionamiento | ¿Dirección fija o reclamación de dirección? Campos NAME |
| Diagnóstico | DM1 o equivalente; lista de códigos de avería |
| Terminación | ¿Interna o externa? ¿En qué nodo? |
| Conector y pines | Pines CAN_H, CAN_L, CAN GND y pantalla |
| Comportamiento ante fallos | Recuperación tras bus-off, estado por defecto ante pérdida de comunicación |
| Carga del bus | Carga calculada con todos los mensajes y su límite superior |
Por ejemplo, el conector PT02E-10-6P de T-Light define el pin C como CAN_H, el pin D como CAN_L y el pin E como CAN-Bus GND; fije estos detalles en el ICD antes del plano del mazo de cables. Para la definición de interfaces y el apoyo a la integración, consulte nuestro servicio de integración de sistemas.
Preguntas frecuentes
¿El CAN bus y J1939 son lo mismo?
No. El CAN bus (ISO 11898) es la capa física y de enlace de datos; SAE J1939 es el protocolo de capa superior que da significado al identificador de 29 bits y añade reglas de direccionamiento, mensajes largos y diagnóstico.
¿A qué velocidad funciona J1939?
El J1939 clásico funciona a 250 kbps (J1939-11, J1939-15); J1939-14 añade 500 kbps. Todos los nodos de un bus comparten la misma velocidad.
¿Cómo se comprueba la terminación de un CAN bus?
Sin alimentación, mida entre CAN_H y CAN_L. Unos 60 Ω es lo correcto (dos de 120 Ω en paralelo); unos 120 Ω indica que falta una; claramente por debajo de 60 Ω indica terminación de más.
Si un dispositivo dice "CAN bus", ¿habla J1939?
No necesariamente. "CAN bus" suele describir solo la capa física. Si el dispositivo envía mensajes J1939 o propios del programa, y qué PGN y dirección utiliza, debe indicarse en la hoja de datos o en el ICD.
Conclusión
Bien configurados, el CAN bus y SAE J1939 permiten que los subsistemas de un vehículo militar hablen un mismo idioma; mal configurados, el problema aparece en campo como pérdida intermitente de comunicación. Escribir pronto en el ICD la velocidad, el protocolo, la lista de mensajes, la terminación y el comportamiento ante fallos evita la mayoría de las sorpresas en las fases de mazo de cables y ensayos.
Comparta los datos del bus de su plataforma y los subsistemas a conectar mediante nuestro formulario de cotización, o envíe sus preguntas técnicas a través de la página de contacto.