
SERVICIO · SOFTWARE
Desarrollo de software embebido
Infraestructura de control fiable y en tiempo real
Una infraestructura de software fiable es el núcleo de los sistemas de defensa modernos. TEDEG Defence desarrolla sistemas de software embebido que funcionan en tiempo real.
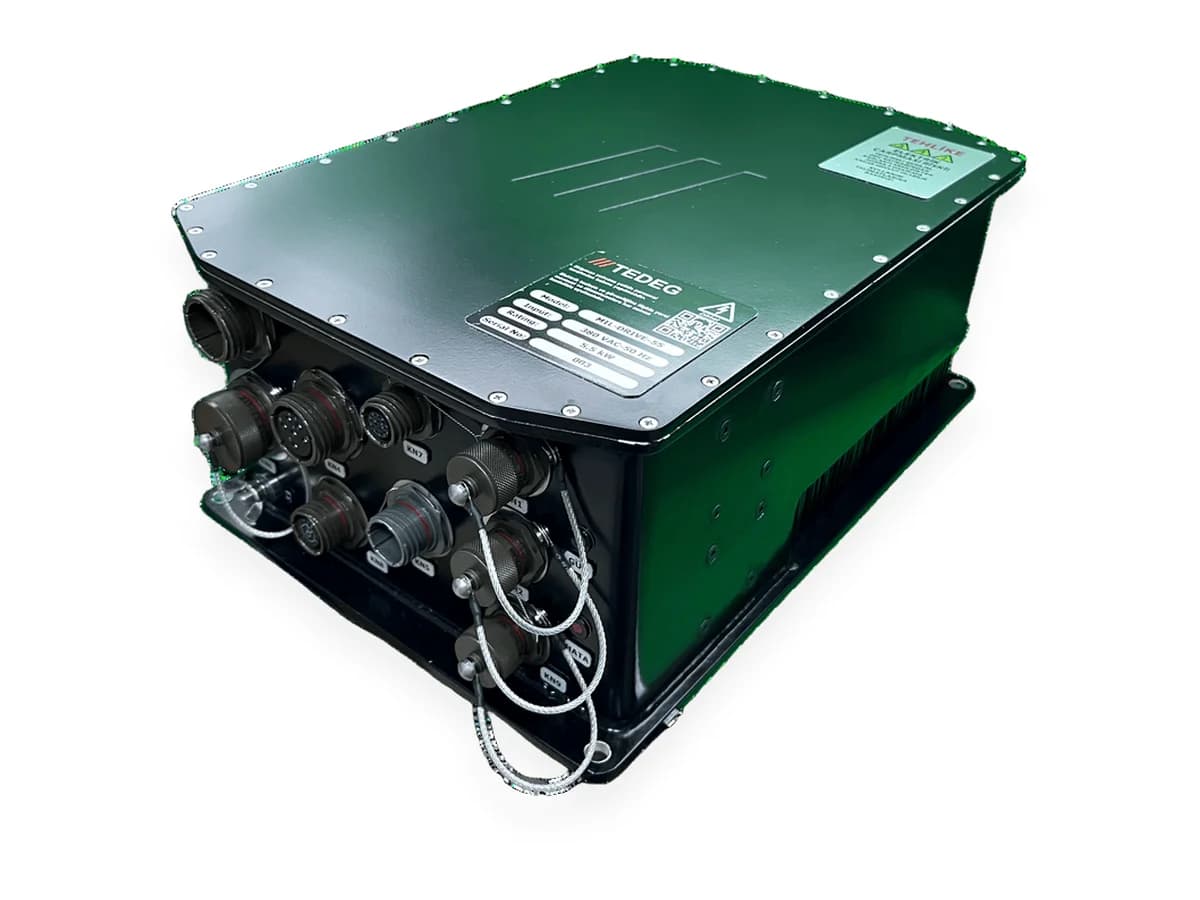
Servicios de software
Software para microcontroladores
Algoritmos de control en tiempo real
Software de gestión de energía
Infraestructura de comunicación CAN-Bus
Sistemas de comunicación RS-485 / Modbus
Sistemas de control basados en Ethernet
Algoritmos de control de motores
Desarrollo de interfaces GUI / HMI
Software de prueba y validación
Sistemas de registro de datos y supervisión
Infraestructura de control remoto
Cómo trabajamos
Partimos del comportamiento que la unidad debe mostrar en la plataforma: por qué bus se comunica, a qué mensajes debe responder y con qué rapidez, qué debe hacer cuando falla un sensor, una alimentación o un enlace de comunicación, y cómo debe comportarse durante una misión larga sin reinicio. Estos puntos se documentan como un conjunto de requisitos de software y se acuerdan con usted antes de empezar a programar.
El software de control se desarrolla sobre el hardware objetivo. Los lazos de control, como el control orientado al campo de nuestros variadores de motor, se ajustan en el motor real y, posteriormente, con la dinámica propia de la plataforma. La lógica de protección, la detección de fallos y las funciones de autoprueba integradas se ejercitan frente a fallos inyectados, y no solo en casos nominales. La comunicación por CAN-Bus, RS-485 y Ethernet se verifica con el equipo homólogo cuando usted puede proporcionarlo. Las pruebas de funcionamiento de larga duración cierran cada versión, y cada compilación se etiqueta de modo que la versión que se ejecuta en una unidad entregada pueda rastrearse hasta su código fuente.
Qué entregamos
Usted recibe las imágenes de firmware de la unidad y, cuando el producto lo tiene, el software de operador: la GUI de escritorio, la interfaz basada en navegador servida por el propio servidor web de la unidad o la HMI del panel frontal. La interfaz de comunicación se documenta para que su computadora de misión o su sistema de control de tiro puedan integrar la unidad: listas de mensajes, campos de datos, códigos de fallo y los datos de identificación que reporta la unidad, como el número de serie y el ID del dispositivo.
Las notas de versión del software registran qué cambió entre versiones y qué revisiones de hardware admite cada versión. El software de prueba y los registros de pruebas utilizados para verificar una versión forman parte del paquete, junto con las secciones del manual de usuario y mantenimiento que cubren la configuración, el registro de datos y la gestión de fallos. Cuando un protocolo se fija en el momento del pedido, como en las unidades ofrecidas en variantes RS-485 y CAN-Bus, esto se indica en la documentación para que las expectativas en campo coincidan con lo que se produjo.
Normas y productos en los que nos basamos
Nuestro software se ejecuta sobre las infraestructuras de comunicación utilizadas en las plataformas de defensa: CAN-Bus según ISO 11898 y SAE J1939 en buses vehiculares, RS-485 y Modbus para enlaces serie, y RS-422 y Ethernet para supervisión y control remoto. El comportamiento electromagnético y ambiental del hardware en el que se ejecuta el software se diseña según MIL-STD-461 y MIL-STD-810, y el software se valida en ese hardware, no en un sustituto de escritorio.
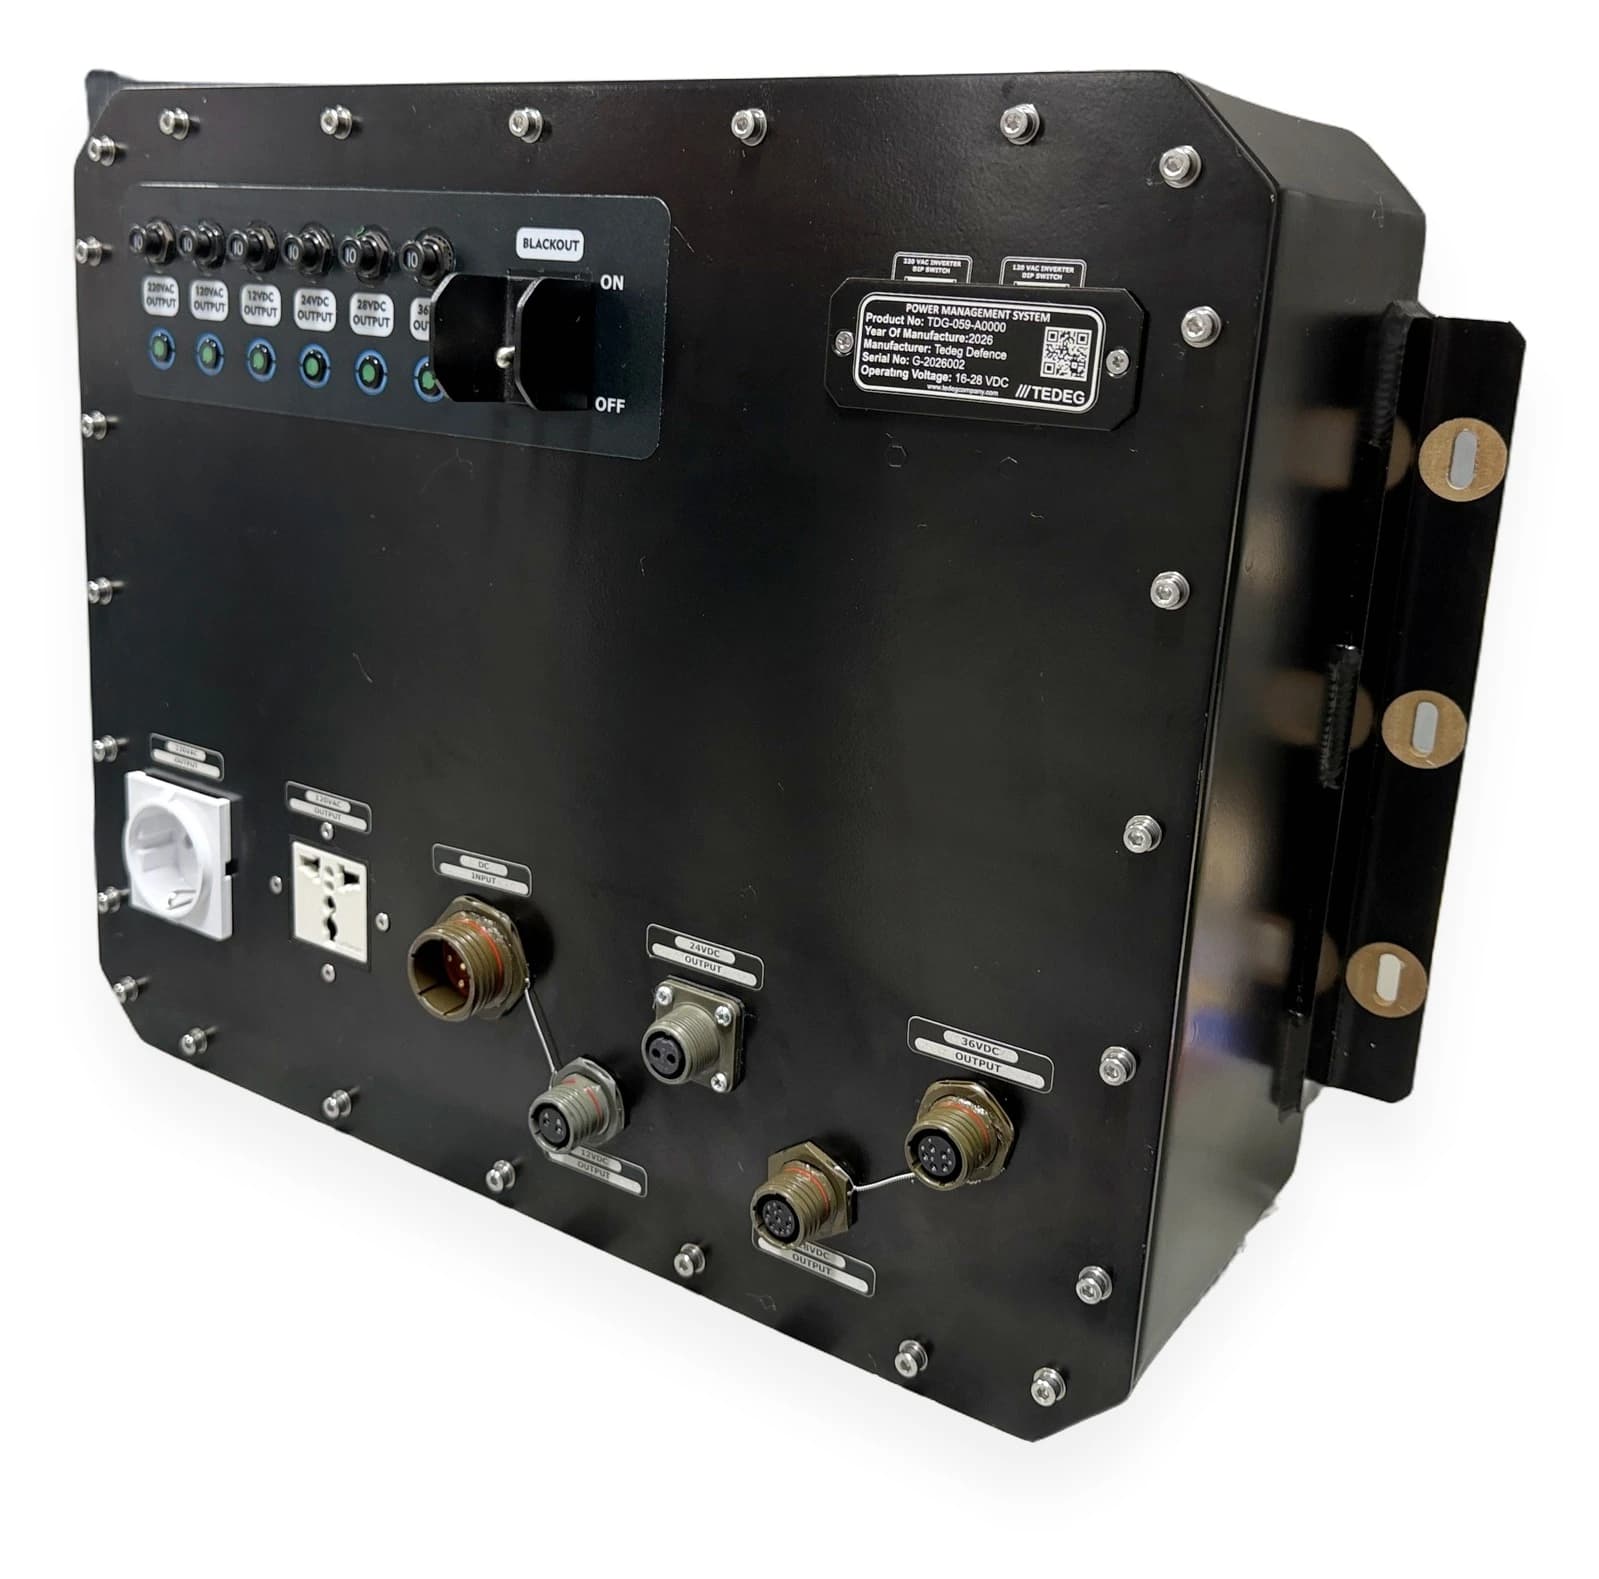
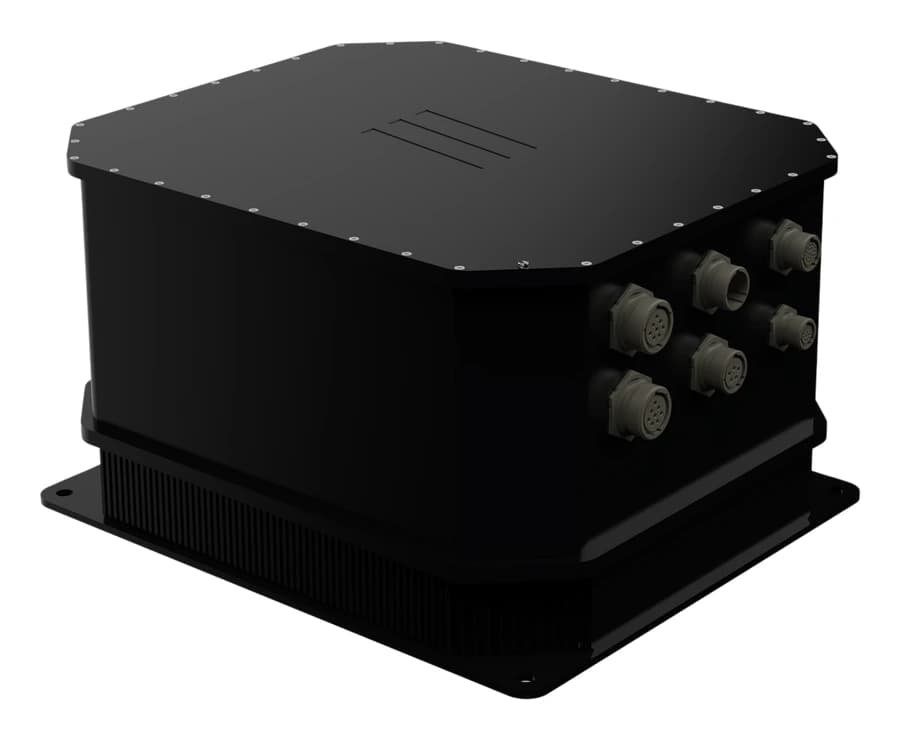
Las familias de productos muestran el alcance. El variador de motor Mil-Drive-55 ejecuta control orientado al campo con realimentación de resolver y encoder, Safe Torque Off de doble canal y acceso remoto al estado, los códigos de fallo y los finales de carrera a través de RS-485 y CAN-Bus. La PDU-RT5002 y los convertidores PowerGuard ofrecen supervisión por Ethernet con datos de tensión, corriente y frecuencia en tiempo real, conmutación de salidas y registros de fallos. La unidad de gestión de energía TPS-28 mide cada convertidor y cada salida desde una placa de control basada en MCU. SENTRA-16 reporta el estado de asientos y cinturones a la computadora de misión a través de CAN-Bus, y la unidad de advertencia T-Light se programa por CAN-Bus o RS-485 con escenarios personalizables.
Enfoque de ingeniería
Nuestro desarrollo de software se basa en la estabilidad, la tolerancia a fallos, la trazabilidad y un funcionamiento fiable durante misiones de larga duración.
Productos relacionados
Preguntas frecuentes
¿Cómo se estructura un proyecto de software embebido?+
El proyecto avanza desde un conjunto de requisitos de software hacia la arquitectura, la implementación sobre el hardware objetivo, la verificación en banco y la liberación de la versión. Cada versión se etiqueta, se prueba y se documenta; las compilaciones intermedias se comparten con usted cuando la integración de hardware o las pruebas de bus de su lado las necesitan. El número y la duración de las iteraciones dependen de la complejidad del control y de las interfaces implicadas.
¿Quién tiene los derechos sobre el software y recibimos el código fuente?+
Los derechos sobre el software específico del cliente y la forma en que se entrega, ya sea como imágenes binarias, código fuente o ambos, se definen en el contrato. Cada entrega incluye la documentación de interfaz, las notas de versión y los registros de pruebas de la versión entregada. El soporte a largo plazo del software durante la vida del producto está cubierto por nuestra política de posventa y ciclo de vida.
¿Cómo verifican la fiabilidad para misiones largas?+
La gestión de fallos se prueba inyectando los fallos que la unidad debe superar: pérdida de sensores, perturbaciones de la alimentación, caída de la comunicación por bus y sobretemperatura. Las pruebas de funcionamiento de larga duración hacen funcionar la unidad de forma continua con cargas reales antes de aprobar una versión. Las funciones de autoprueba integradas y los registros de fallos le permiten ver en campo la misma información que nosotros vemos en el banco de pruebas.
¿Cómo se gestionan las actualizaciones y los cambios de software después de la entrega?+
Los cambios se rastrean por versión en relación con las revisiones de hardware a las que se aplican. Las actualizaciones que modifican las interfaces, el rendimiento o el comportamiento relacionado con la seguridad se notifican por escrito y se someten a su aprobación antes de su liberación; las correcciones que no los afectan se documentan en las notas de versión. El registro de configuración de una unidad reparada o actualizada se mantiene al día para que las unidades en campo sigan siendo trazables.