¿Qué es la vetrónica?
Vetrónica es la forma abreviada de "electrónica vehicular": la electrónica de potencia, datos, visión, visualización y control integrada en un vehículo militar. La respuesta corta a "qué es la vetrónica" es esta: todo lo electrónico de la plataforma, más allá del motor y el blindaje, que permite a la tripulación ver, comunicarse y gestionar el vehículo y sus sistemas de misión, junto con la arquitectura que enlaza esos subsistemas entre sí.
Esta guía desarrolla el concepto capa por capa: qué subsistemas pertenecen a la vetrónica, cómo se conectan en el lado de potencia y en el de datos, qué regulan los estándares de arquitectura abierta y qué buscar en una especificación. El lado de potencia en detalle, desde las baterías y el alternador hasta la barra colectora y la distribución, se trata en nuestra guía de arquitectura eléctrica de vehículos militares; los dos artículos son dos caras del mismo vehículo. Una definición breve está en el glosario y los productos figuran en vetrónica militar.
¿Qué subsistemas abarca la vetrónica?
El límite del término varía con la plataforma y el programa, pero en un vehículo táctico de ruedas o blindado suelen contarse dentro de la vetrónica los siguientes grupos de subsistemas:
| Grupo de subsistemas | Qué hace | Componentes típicos |
|---|---|---|
| Distribución y conversión de potencia | Entrega la alimentación de 28 VDC del vehículo a los subsistemas, protegida y, cuando hace falta, aislada | Unidad de distribución de energía, módulos de alimentación, convertidores DC-DC, inversores |
| Bus de datos del vehículo y comunicaciones | Transporta datos de estado y de mando entre subsistemas | CAN bus (J1939), RS-485 / RS-422, Ethernet, interfaces de radio e intercomunicador |
| Visión y conciencia situacional | Muestra al conductor y al comandante el entorno del vehículo | Cámaras de conducción y perimetrales, cámaras de visión nocturna, unidad de gestión de vídeo |
| Interfaz hombre-máquina | Permite a la tripulación ver los sistemas y dar órdenes | Pantallas de operador, paneles de control, computadora de misión |
| Seguridad de la tripulación | Supervisa el estado del personal y emite alertas | Supervisión de asientos y cinturones, señales de puerta / rampa, unidades de advertencia audiovisuales |
| Iluminación exterior y advertencia | Ilumina el entorno, señala el estado y se apaga por completo a la orden | Proyectores de búsqueda, unidades de advertencia, interruptores de blackout |
| Sistemas de misión y autoprotección | Ejecuta las funciones propias de la misión de la plataforma | Control de lanzagranadas de humo, interfaces de torreta, unidades de sensores |
Estos grupos no son independientes entre sí. Una cámara es a la vez una carga en la capa de potencia y una fuente en la capa de datos; una unidad de advertencia recibe sus órdenes del bus del vehículo y, en modo blackout, sigue la disciplina de iluminación exterior. Por eso es más fácil razonar sobre la vetrónica como capas que como una lista de cajas.
Las cinco capas de una arquitectura vetrónica
1. Capa de potencia: 28 VDC y aislamiento
La mayoría de los vehículos terrestres militares funciona con una red nominal de 28 VDC, cuyo rango de régimen permanente y transitorios define MIL-STD-1275. Desde el punto de vista de la vetrónica, la función de la capa de potencia es llevar esa red a cada subsistema con la tensión adecuada, protegida y, siempre que sea posible, mediante salidas aisladas. El aislamiento importa por dos razones: los bucles de tierra que circulan por el chasis del vehículo inyectan ruido en las líneas analógicas de vídeo y audio, y sin aislamiento un cortocircuito en un canal hace caer la tensión de los demás.
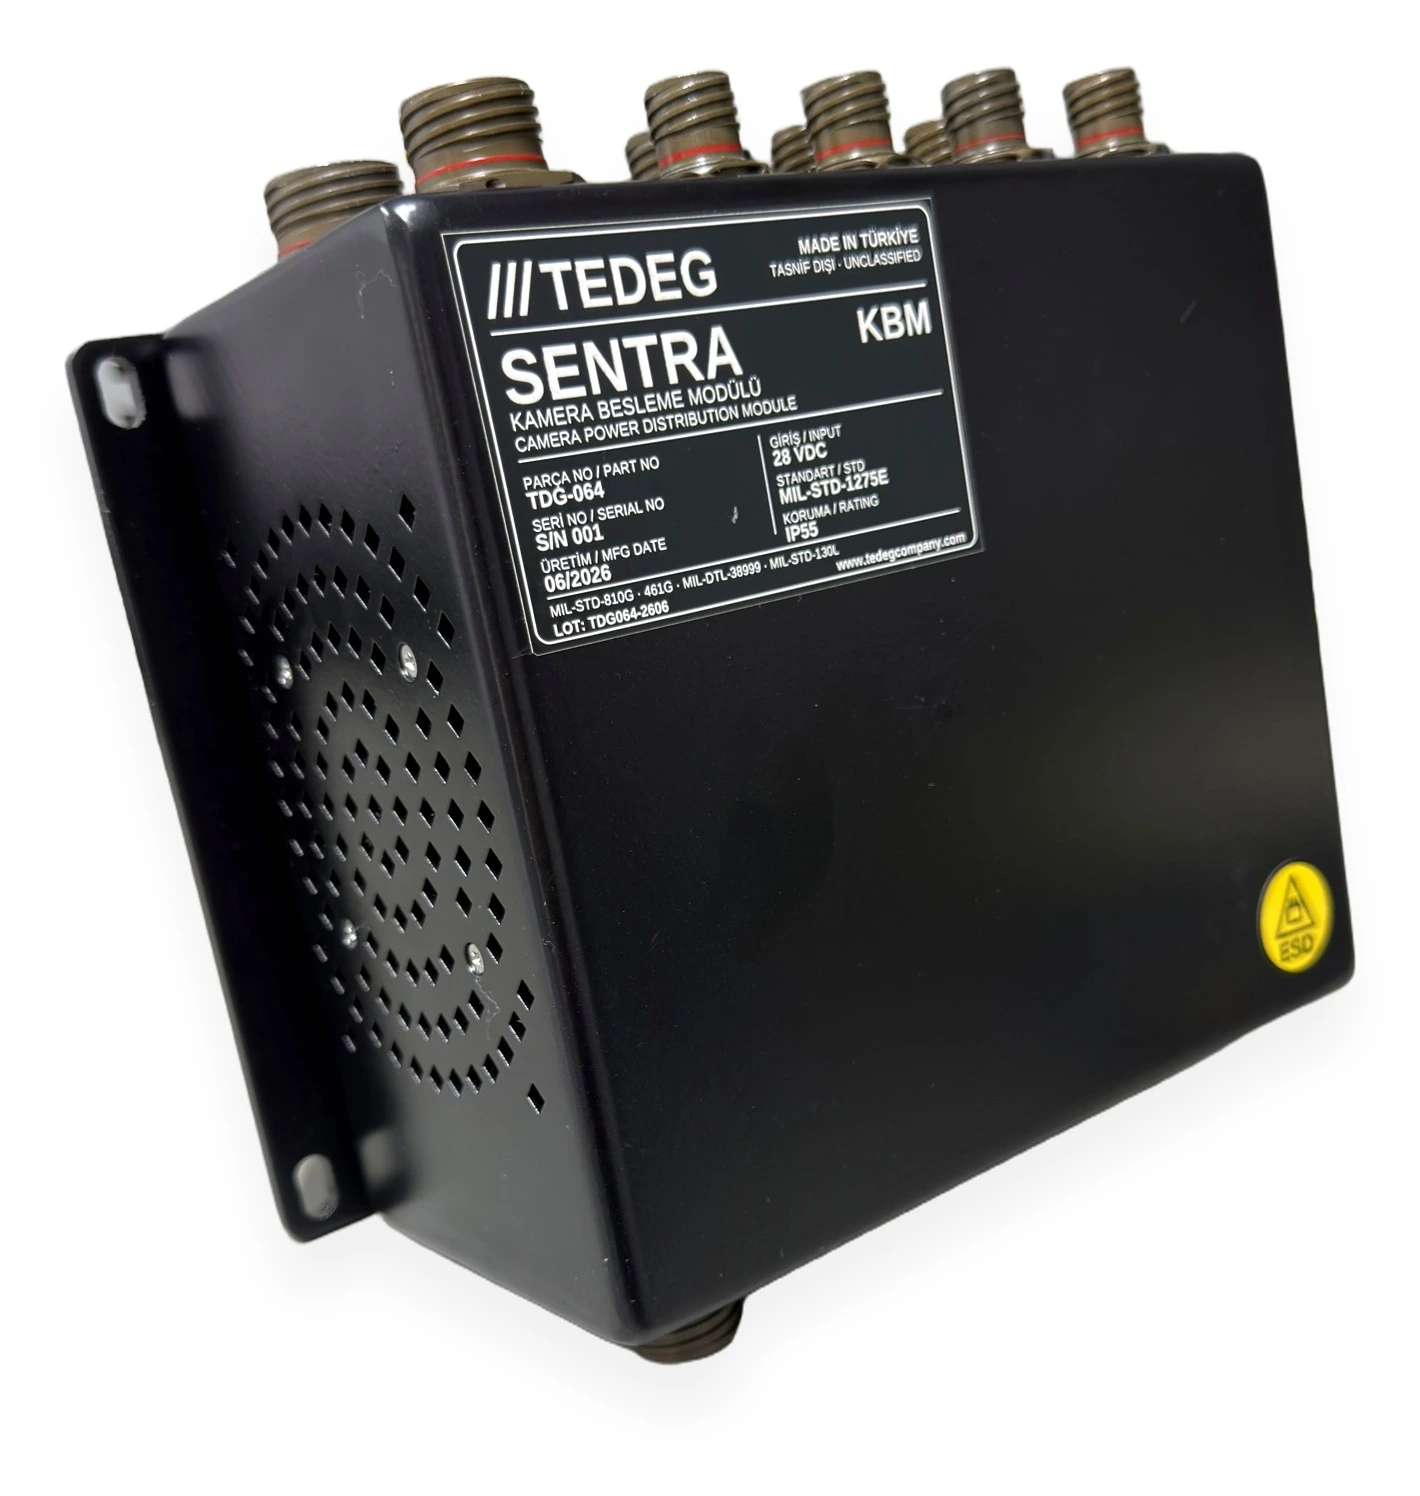
Un ejemplo de esta capa es el módulo de distribución de energía para cámaras militares SENTRA KBM. Según su hoja de datos, la entrada es un sistema eléctrico de vehículo militar de 28 VDC conforme a MIL-STD-1275E; en el lado de salida hay al menos 11 salidas de cámara aisladas de 12 VDC, una salida para computadora de misión de 24 VDC ±0.2 V (mín. 200 W), una salida aislada de pantalla de 24 VDC (mín. 25 W) y una salida independiente para el módulo de asientos. Todas las conexiones usan conectores MIL-DTL-38999. Los detalles de diseño de la alimentación de cámaras, los bucles de tierra y el trazado del mazo se tratan en nuestra guía sobre cómo alimentar cámaras de vehículos blindados.
2. Capa de datos: CAN bus, J1939 y Ethernet
Los datos de estado y de mando entre subsistemas viajan por el bus de datos del vehículo. En los vehículos terrestres la columna vertebral más común es el CAN bus (ISO 11898); en la capa superior la mayoría de las plataformas usa el protocolo SAE J1939 o un protocolo CAN específico del programa. Gigabit Ethernet se ha generalizado para el vídeo y los datos de misión que requieren gran ancho de banda, mientras que RS-485 y RS-422 siguen usándose para paneles de control y subunidades sencillas.
La capa de datos es la que convierte la vetrónica de un montón de dispositivos aislados en un sistema. Algunos ejemplos:
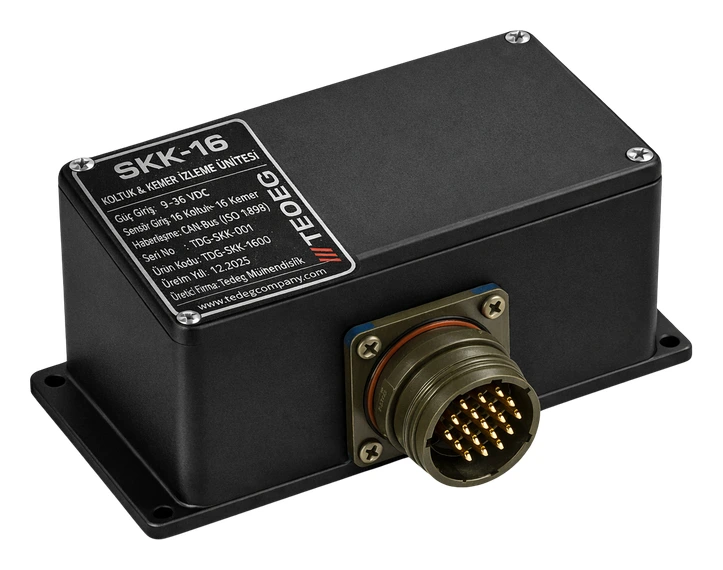
- El sistema militar de supervisión de asientos y cinturones SENTRA-16 lee 32 canales (16 asientos + 16 cinturones) y envía los datos a la computadora de misión del vehículo por CAN bus (ISO 11898, 500 kbps).
- El sistema de gestión de vídeo para vehículos militares TDG-VMS-111 dispone de 2 × CAN 2.0B (J1939) y 2 × RS-422/485 en su interfaz de vehículo; las vistas cambian automáticamente con señales del vehículo como la marcha atrás, los intermitentes y la velocidad, y el vídeo llega a la computadora de misión como flujo RTSP / ONVIF por Gigabit Ethernet. La hoja de datos los indica como valores de diseño preliminar Rev. 01.
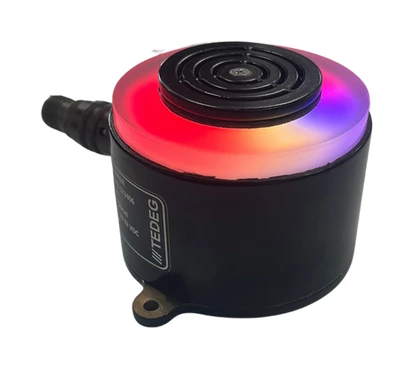
- La unidad de advertencia programable T-Light se fabrica en dos modelos distintos, uno que se comunica por RS-485 y otro por CAN bus; el protocolo se especifica al hacer el pedido.
- La unidad de control remoto del sistema lanzagranadas de humo de 76 mm TDG-76-SGL se comunica con los demás sistemas electrónicos del vehículo por el mismo bus de datos gracias a su infraestructura CANBUS (J1939).
La topología del bus, la terminación y el apantallamiento de los cables son fuentes frecuentes de error en la integración vetrónica; trataremos el CAN bus y J1939 para vehículos militares en una guía aparte.
3. Capa de visión y conciencia situacional
La conducción con escotillas cerradas, las maniobras en espacios reducidos y el movimiento nocturno exigen que el conductor y el comandante vean, mediante cámaras, las zonas que no pueden ver directamente. Esta capa se compone de las cámaras, la unidad de gestión de vídeo y las funciones de procesamiento de imagen. Las preguntas de diseño son: cuántas cámaras, en qué formato (analógico AHD / CVBS o IP), dónde se procesan las imágenes (una unidad de gestión de vídeo dedicada o la computadora de misión), qué latencia es aceptable y si hace falta grabación.
La hoja de datos del TDG-VMS-111 ofrece un ejemplo concreto para esta capa: 11 entradas de cámara AHD / CVBS independientes, una vista cenital de 360° en tiempo real compuesta a partir de cuatro cámaras gran angular, 2 × HDMI salidas de pantalla y una latencia cámara-pantalla inferior a 80 ms en vista única. La unidad funciona con 18–33 VDC (28 VDC nominal) y su entrada está diseñada para la calidad de energía MIL-STD-1275E; los valores son de diseño preliminar Rev. 01. Las cámaras en sí están en la categoría de sistemas de cámaras para vehículos militares.
4. Interfaz hombre-máquina: pantallas y mandos
La tripulación ve y gestiona los subsistemas a través de pantallas, paneles de control y el software de la computadora de misión. Las propiedades que se buscan en una pantalla de vehículo militar son la legibilidad a plena luz del sol, una superficie táctil que funcione con guantes, una opción de retroiluminación compatible con gafas de visión nocturna y conectores militares.
En la cadena de visión del vehículo, las salidas HDMI del TDG-VMS-111 alimentan la pantalla TDG-DSP-101 de 10.1", que funciona con 9–36 VDC y recibe HDMI en un conector circular tipo MIL-DTL-38999. La pantalla se suministra e integra como parte del paquete de visión del vehículo. El verdadero trabajo de ingeniería en esta capa es la lógica de vistas: qué cámara se muestra en cada momento y cómo afecta la orden de blackout a la retroiluminación.
5. Seguridad de la tripulación, advertencia y blackout
La quinta capa supervisa el estado del personal y señala el estado al vehículo o a su entorno. Aquí entran la supervisión de ocupación de asientos y cinturones, el estado de puertas y rampa, la advertencia audiovisual y el modo blackout. Destacan dos principios de diseño: el comportamiento de advertencia debe definirse en software y no en hardware, de modo que la misma unidad se adapte a distintos escenarios en distintas plataformas, y el blackout debe poder imponerse con una sola orden en todo el sistema.
La hoja de datos de la unidad de advertencia T-Light refleja estos principios: el color, el parpadeo y el nivel sonoro cambian con órdenes del sistema de control; la alerta acústica es de un máximo de 110 dB en tres niveles; el modo blackout apaga por completo los LED y las alertas acústicas. La unidad funciona con 16–32 VDC, tiene una carcasa IP68 y su hoja de datos indica valores de vibración MIL-STD-810H 514.8 y de choque 516.8. SENTRA-16 funciona con 18–32 VDC, consume menos de 15 W y tiene una carcasa IP65.
Por qué la potencia y los datos se diseñan juntos
El error más común en una arquitectura vetrónica es que un equipo diseñe la distribución de potencia y otro el bus de datos, de forma independiente. Las dos capas se afectan directamente:
- Bucles de tierra: si la alimentación que va a una cámara y el vídeo que vuelve toman su referencia de chasis en puntos distintos, el ruido se monta sobre la línea de vídeo analógica. La solución está en la capa de potencia (una salida aislada); el síntoma aparece en las capas de datos y de visión.
- Perturbación emitida: una fuente de alimentación conmutada o el excitador de sirena de una unidad de advertencia pueden elevar el contador de errores de la línea CAN por el rizado que devuelven al bus del vehículo. Por eso MIL-STD-1275 también limita la perturbación emitida por el equipo y MIL-STD-461 mide las emisiones conducidas; la relación entre ambas normas se explica en nuestra guía de MIL-STD-461 y MIL-STD-810.
- Blackout: el blackout es un comportamiento del sistema, no una función de un solo dispositivo. Los LED de la unidad de advertencia, la retroiluminación de la pantalla y los indicadores de estado del panel de potencia deben apagarse con la misma orden o el mismo interruptor. Por ejemplo, el interruptor BLACKOUT del panel frontal de la unidad de conversión de energía militar TPS-24DCAC apaga solo los indicadores mientras las líneas de potencia siguen activas; la misma orden de blackout debe llegar a la unidad de advertencia por el bus de datos.
- Secuencia de arranque: si no se planifica conjuntamente qué subsistema se energiza primero al dar el contacto y cuándo informa "listo" en el bus, la pantalla arranca sin imagen de cámara.
Las cargas del lado de los sistemas tácticos, el proyector de búsqueda montado en torreta (16–33 VDC) y la unidad de advertencia, están en la categoría de sistemas tácticos; cómo comparten esas cargas el bus del vehículo con la distribución de potencia y las cámaras se trata en la guía de arquitectura.
Estándares de arquitectura abierta: NGVA, GVA y VICTORY
Históricamente, la vetrónica fue un campo cerrado en el que cada proveedor de subsistemas aportaba su propia pantalla, su propio cableado y su propio protocolo. El resultado era un número creciente de pantallas dentro del vehículo, un mazo más pesado y una integración rehecha en cada modernización. Los estándares de arquitectura abierta se desarrollaron frente a ese problema:
- NGVA (NATO Generic Vehicle Architecture, STANAG 4754): la definición común de la infraestructura electrónica, el modelo de datos y las interfaces para los vehículos terrestres de la NATO. Busca que los subsistemas se comuniquen por una red vehicular basada en Ethernet con un modelo de datos compartido.
- GVA (Generic Vehicle Architecture, DEF STAN 23-09): el enfoque desarrollado en el Reino Unido que sirvió de base a NGVA, con reglas comunes para potencia, datos e interfaz hombre-máquina.
- VICTORY: la arquitectura del Ejército de los Estados Unidos que busca reunir la electrónica de a bordo en una red común y distribuir los datos de posición, navegación y tiempo a todos los dispositivos.
Estos estándares sirven para redactar las reglas de integración de una plataforma, no para declarar "conforme" a un producto. Del proveedor de un subsistema se espera que defina en el ICD las interfaces (modelo de datos, capa física, interfaz de potencia) que correspondan a la arquitectura elegida por la plataforma. Las hojas de datos de los productos TEDEG mencionados en este artículo no reclaman conformidad con estas arquitecturas; las interfaces se concretan para la plataforma mediante un ICD previo al pedido.
Problemas habituales en la integración vetrónica
La experiencia de campo muestra que la mayoría de los problemas en los programas de vetrónica surge en las interfaces y no en los dispositivos individuales:
- 1.Un ICD sin definir: el mazo se fabrica antes de que la asignación de pines, los tipos de conector y los mensajes de datos se hayan congelado por escrito; cada pin que cambia después supone una revisión del mazo.
- 2.Sin presupuesto de potencia: las cargas de cámaras, pantalla, computadora y advertencia parecen pequeñas por separado; sumadas, con las corrientes de arranque incluidas, superan la capacidad de canal de la unidad de distribución.
- 3.Sin plan de puesta a tierra: sin un único plan de puesta a tierra escrito para sensores referidos al chasis, salidas de cámara aisladas y líneas de vídeo apantalladas, los problemas de ruido se descubren en campo.
- 4.Terminación del bus: sin resistencia de terminación en los dos extremos de la línea CAN, o con una tercera de más, el contador de errores sube; el síntoma es una pérdida intermitente de comunicación.
- 5.Alcance de la cualificación ambiental: no se pregunta en la fase de cotización qué unidad se ha verificado con qué métodos MIL-STD-810 y a qué niveles; la carencia aflora en las pruebas de aceptación.
Cada uno de ellos puede evitarse con un documento de control de interfaces redactado al inicio del programa y un trabajo disciplinado de integración de sistemas.
Qué buscar en una especificación de vetrónica
Al redactar una especificación para un subsistema o para un paquete vetrónico completo, los siguientes apartados forman la lista mínima:
| Apartado | Pregunta que la especificación debe responder |
|---|---|
| Entrada de potencia | Tensión nominal y rango; revisión de MIL-STD-1275; protección contra polaridad inversa y sobretensión; requisito de salida aislada |
| Interfaz de datos | Protocolo (CAN 2.0B / J1939, RS-485, Ethernet); lista de mensajes; velocidad; responsabilidad de la terminación |
| Conector | Familia (MIL-DTL-38999, etc.), tamaño de carcasa, disposición de contactos, acabado |
| Ambiental | Rango de temperatura; grado IP; métodos y niveles de vibración y choque |
| EMI / EMC | Revisión de MIL-STD-461 y ensayos a aplicar (CE102, RE102, CS114, etc.) |
| Nivel de evidencia | Declaración de diseño o informe de cualificación; si se exige informe, su alcance |
| Blackout y compatibilidad nocturna | Orden de blackout; requisito de retroiluminación compatible con gafas de visión nocturna |
| Documentos | ICD, 3D CAD / STEP, manual de operación y mantenimiento, control de configuración |
"Diseñado según" y "ensayado según" son niveles de evidencia distintos; la especificación debe indicar con claridad cuál de los dos exige.
Fabricante de vetrónica en Türkiye: TEDEG Defence
TEDEG Defence es un fabricante de electrónica de potencia militar y electrónica vehicular con sede en Ankara. Su familia de productos de vetrónica abarca las capas de potencia, datos y seguridad de la tripulación:
| Perfil de la empresa | |
|---|---|
| Empresa | TEDEG Defence Industry A.Ş. |
| Sede | Ankara |
| Fundación | 2023 |
| Registros y certificados | ISO 9001, EYDEP |
| Pertenencia a clúster | SAHA İstanbul |
- Módulo de distribución de energía para cámaras SENTRA KBM: entrada de 28 VDC conforme a MIL-STD-1275E; al menos 11 salidas de cámara aisladas de 12 VDC; salidas de 24 VDC para computadora de misión (mín. 200 W), pantalla (mín. 25 W) y módulo de asientos; ≥ IP55; ensayos ambientales MIL-STD-810G CHG-1 y de EMI MIL-STD-461G especificados en su hoja de datos.
- Sistema de supervisión de asientos y cinturones SENTRA-16: 32 canales (16 asientos + 16 cinturones); CAN bus ISO 11898, 500 kbps; 18–32 VDC; consumo inferior a 15 W; IP65.
- Sistema de gestión de vídeo vehicular TDG-VMS-111: 11 entradas de cámara AHD / CVBS, vista cenital de 360°, 2 × HDMI, 2 × CAN 2.0B (J1939), Gigabit Ethernet; 18–33 VDC MIL-STD-1275E; IP67 (valores de diseño preliminar Rev. 01).
- Unidad de advertencia programable T-Light: máx. 110 dB, LED multicolor, RS-485 o CAN bus, modo blackout, 16–32 VDC, IP68.
La configuración, la asignación de pines y las interfaces del mazo se concretan para la plataforma mediante un ICD previo al pedido. El paquete completo de alimentación de cámaras, gestión de vídeo y pantalla se presenta en la sección de visión vehicular del catálogo de productos; los certificados están en la página de Certificaciones y calidad.
Preguntas frecuentes
¿La vetrónica es lo mismo que el sistema eléctrico del vehículo?
No. El sistema eléctrico del vehículo es la infraestructura energética de baterías, alternador, barra colectora y distribución. La vetrónica describe los subsistemas electrónicos que esa infraestructura alimenta y la arquitectura de datos que los conecta. Ambos se solapan: la capa de potencia es la primera capa de la vetrónica, pero la vetrónica no es solo potencia.
¿Qué vehículos tienen vetrónica?
Todo vehículo terrestre militar que lleve subsistemas electrónicos, desde vehículos tácticos de ruedas y transportes blindados de personal hasta vehículos de reconocimiento y de mando. En las plataformas navales, funciones similares reciben otros nombres y se rigen por otras normas.
¿Qué bus de datos se usa en vetrónica?
En los vehículos terrestres la columna vertebral más común es el CAN bus, normalmente con SAE J1939 en la capa superior. Ethernet es habitual para el vídeo y los datos de misión de gran volumen, y RS-485 / RS-422 para subunidades sencillas y paneles de control. La mayoría de los vehículos modernos tiene los tres a la vez.
¿Se puede exigir conformidad NGVA a un subsistema?
Si la plataforma ha elegido NGVA o una arquitectura abierta similar, se exige al subsistema un modelo de datos y una interfaz física que sigan las reglas de interfaz de esa arquitectura. El requisito se define en el ICD y el nivel de evidencia (declaración o ensayo) se indica en la especificación.
¿Por dónde empieza la integración vetrónica?
Por el documento de control de interfaces. El presupuesto de potencia, la lista de mensajes de datos, la asignación de conectores y pines, el plan de puesta a tierra y el alcance de la cualificación ambiental deben congelarse por escrito antes de iniciar el diseño del mazo y de la instalación.
Conclusión
La vetrónica es el término paraguas para los subsistemas electrónicos de un vehículo militar y la arquitectura de potencia y datos que los conecta. Pensar en capas, diseñando potencia, datos, visión, interfaz y seguridad de la tripulación por separado pero como partes conectadas, facilita tanto la especificación como la integración. Cómo se construyó la cadena de cámaras, alimentación y pantalla en un vehículo táctico con un único módulo de alimentación se muestra como ejemplo desde el terreno.
Comparta las necesidades de vetrónica de su plataforma, el número de cámaras, el número de asientos a supervisar y los datos del bus a través del formulario de cotización, o póngase en contacto con nuestro equipo de ingeniería desde la página de contacto para consultas técnicas.