
Vehículos tácticos sobre ruedas
Paquete de cámaras 360° para vehículo táctico — De 11 fuentes de alimentación separadas a un único módulo
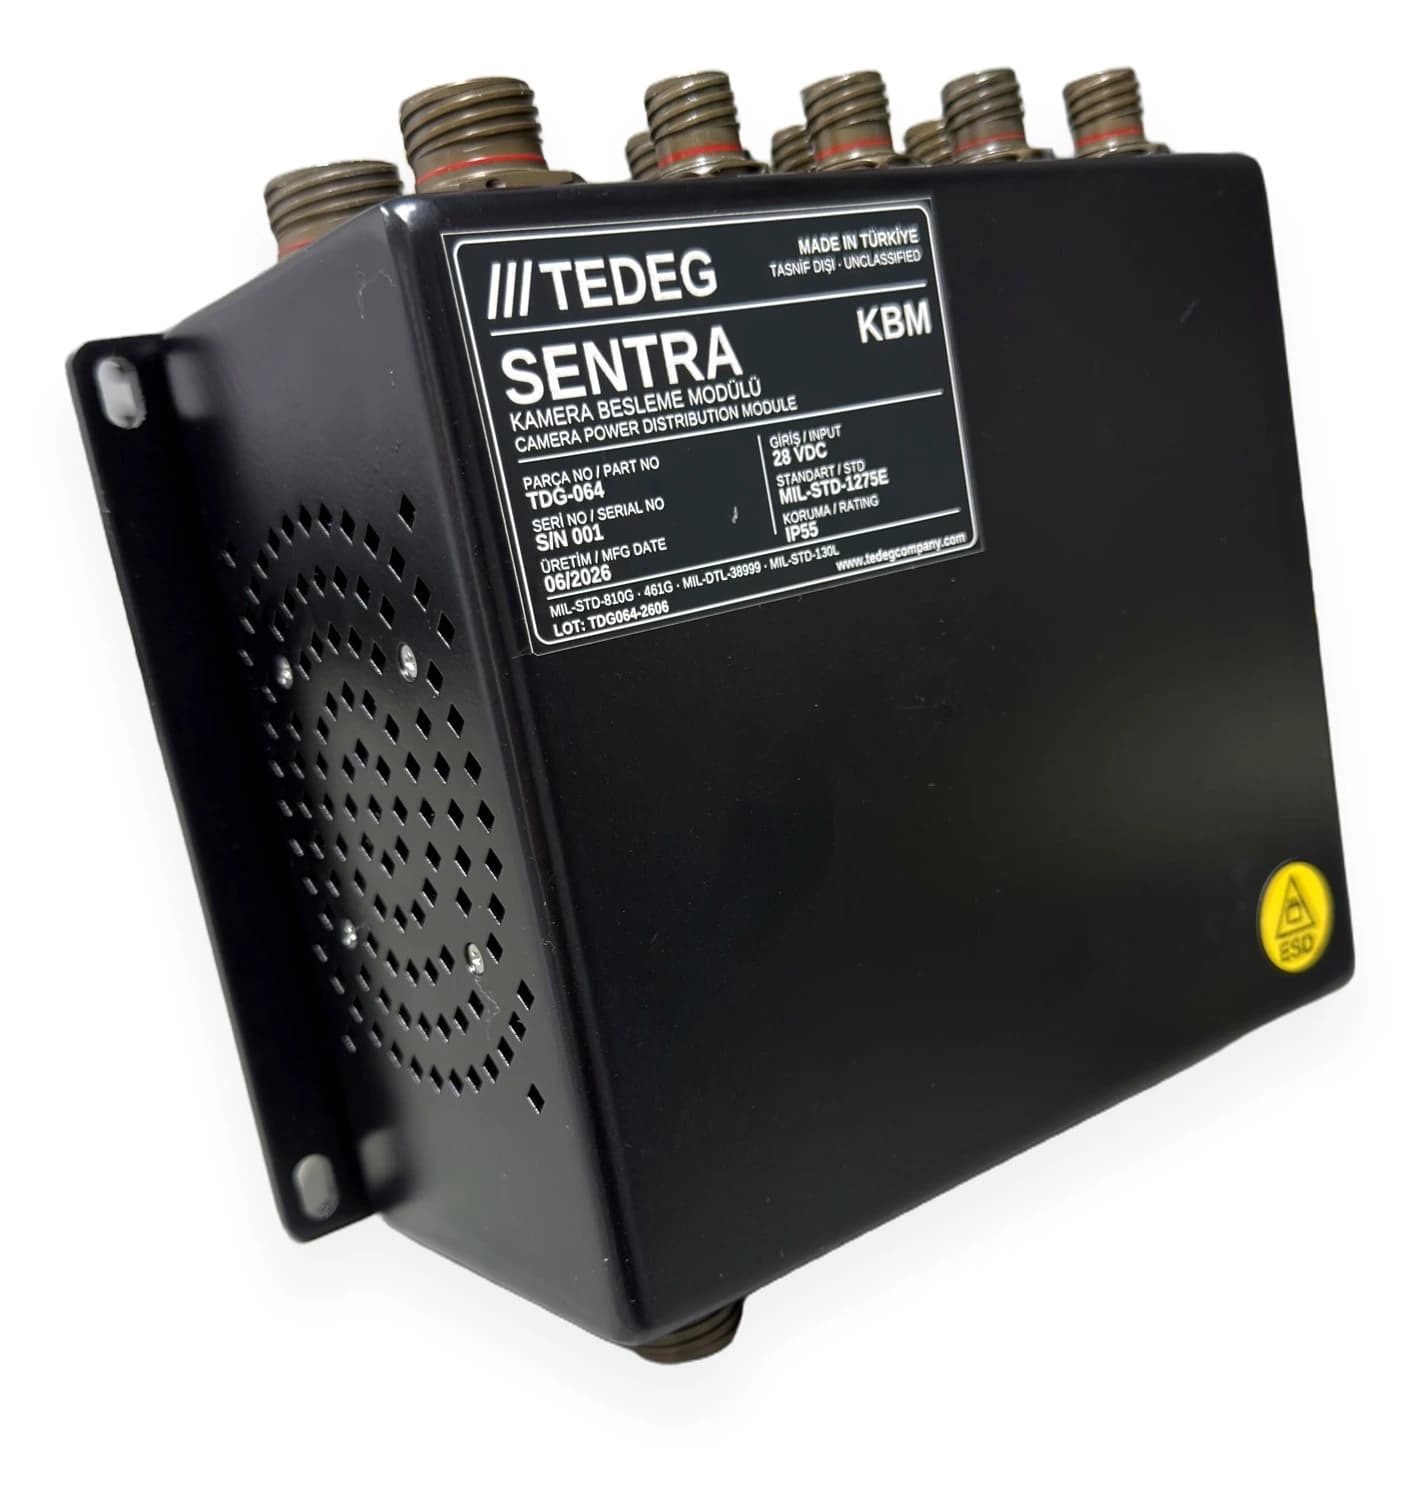
Para un paquete de conciencia situacional que alimentaba sus cámaras, la computadora de misión, la pantalla del operador y el módulo de asiento desde fuentes separadas, el módulo de distribución de energía para cámaras SENTRA KBM, desarrollado a partir del documento de requisitos técnicos y del ICD del cliente.
- Plataforma
- Vehículo táctico blindado sobre ruedas 4×4 — cámaras 360°, cámaras de visión nocturna y de asistencia a la conducción, computadora de misión, pantalla del operador, módulo de asiento
- Cliente
- Fabricante turco líder de vehículos tácticos sobre ruedas
- Sector
- Defensa · vetrónica (electrónica vehicular)
- Año
- 2026
Cliente y contexto
Un fabricante turco líder de vehículos tácticos sobre ruedas se dirigió a TEDEG Defence mientras desarrollaba un nuevo paquete de conciencia situacional para su familia de vehículos blindados 4×4. El paquete reunía cámaras perimetrales de 360°, cámaras de visión nocturna y de asistencia a la conducción, una computadora de misión, una pantalla del operador y un módulo de asiento para la tripulación.
En el primer prototipo de integración, cada cámara se alimentaba desde su propia fuente de alimentación, y la computadora de misión y la pantalla tenían sus propios convertidores. A medida que el paquete crecía, también aumentaba el número de cajas, conectores y cables en la cabina. Antes de pasar a la producción en serie, el fabricante decidió simplificar la arquitectura y envió a TEDEG un documento de requisitos técnicos junto con un documento de control de interfaces (ICD). El requisito era claro: un único módulo, alimentado desde el bus militar de 28 VDC del vehículo, con salidas aisladas para las cámaras, que alimentara también la computadora de misión, la pantalla y el módulo de asiento, y que llevara las líneas de video en el mismo mazo de cables.
Desafío
Las pruebas de integración en el vehículo prototipo y las notas de los ensayos de campo del fabricante pusieron de manifiesto los inconvenientes de la arquitectura con alimentación separada:
- Tamaño del mazo de cables y puntos de falla: cada cámara necesitaba su propia fuente de alimentación, su propio cable de alimentación y su propio cable de video. El volumen del mazo de cables en la cabina no dejaba de crecer, y cada nuevo punto de conexión se convertía en un posible punto de falla bajo vibración.
- Transitorios en el bus del vehículo: los transitorios del arranque, del alternador y de la conmutación de cargas en la línea de 28 VDC del vehículo pasaban directamente a las cámaras a través de las fuentes de alimentación comerciales, y algunas cámaras presentaban cortes de imagen y reinicios.
- Número de conectores: cada cámara utilizaba un conector de alimentación y otro de video, y las líneas de audio y de control IR se tendían por separado. Aumentaban el tiempo de montaje y el riesgo de conexiones erróneas.
- Masa común y ruido: como las fuentes compartían una referencia común, aparecían interferencias por bucles de masa en las líneas de video.
- Mantenimiento: cuando una cámara fallaba en el campo, era difícil identificar qué fuente alimentaba a qué cámara, y el diagnóstico de fallas se alargaba.
- Requisitos militares: las fuentes comerciales utilizadas no estaban diseñadas conforme a MIL-STD-1275E, MIL-STD-461G ni MIL-STD-810G.
El fabricante inició con TEDEG un programa de desarrollo y cualificación para una solución que cumpliera todos estos requisitos en un solo módulo.
Solución de TEDEG
TEDEG Defence reunió los requisitos del fabricante en el módulo de distribución de energía para cámaras SENTRA KBM: todas las líneas de alimentación que necesita el paquete se distribuyen desde una unidad compacta a través de salidas con aislamiento galvánico. La configuración, las asignaciones de pines y las interfaces del mazo de cables se definieron para la plataforma mediante el ICD del fabricante.
De una sola entrada a salidas aisladas
El módulo se alimenta desde el sistema eléctrico militar de 28 VDC del vehículo mediante una entrada conforme a MIL-STD-1275E con protección contra inversión de polaridad y aislamiento galvánico, y el conector de entrada de alimentación lleva una etiqueta de advertencia de polaridad inversa. En el lado de salida hay al menos 11 salidas de 12 VDC para cámaras, cada una aislada. La computadora de misión se alimenta a 24 VDC ±0.2 V con al menos 200 W, y la pantalla del operador a 24 VDC ±0.2 V aislados con al menos 25 W; se reserva una salida aislada independiente de 24 VDC ±0.2 V para el módulo de asiento. La arquitectura de salidas aisladas se eligió para mantener los transitorios del bus del vehículo y el ruido de masa común alejados de las cámaras y de las líneas de video.
Un conector por cámara, un solo mazo de cables
Cada cámara se conecta a su propio conector D38999/24WA35PN de 5 pines, que lleva las líneas de video, audio y control IR junto con la alimentación (V+, GND). La alimentación y la señal de cada cámara comparten ahora un único conector. Al menos 12 líneas de video de 75 Ω pasan por un solo mazo de cables. La entrada de alimentación está en un conector D38999/24WC4SN de 4 pines y la interfaz de la computadora en un conector D38999/24WC35SN de 16 pines, mientras que las salidas de pantalla, computadora y módulo de asiento se agrupan en el conector de salida de alimentación D38999/24WD18PA de 18 pines. Todos los conectores pertenecen a la familia MIL-DTL-38999, y las asignaciones de pines se definieron para la plataforma mediante el ICD.
Diseño mecánico y requisitos ambientales
La envolvente de aluminio ≥ IP55 tiene recubrimiento de cromato; el módulo se fija al vehículo mediante montaje atornillado de 4 puntos a través de la brida de la base, con elementos de fijación de acero inoxidable A4-70. La placa de identificación está marcada con láser conforme a MIL-STD-130L y lleva una etiqueta de advertencia ESD. La temperatura de funcionamiento y almacenamiento es de −32 °C … +55 °C; la humedad, la lluvia, la arena y el polvo, la niebla salina, la radiación solar, la vibración y el choque de 20 g / 11 ms se especifican según los métodos de MIL-STD-810G CHG-1. Para EMI/EMC se tomó como referencia MIL-STD-461G (CE102, CS101/114/115/116, RE102, RS103) y MIL-STD-464C a nivel de sistema. El producto es COTS, con una vida útil de al menos 30 años con mantenimiento periódico.
Resultado
La unidad de verificación (S/N 001, fabricada 06/2026) se entregó al fabricante; las pruebas de integración en el vehículo prototipo y la cualificación para la producción en serie están en curso.
- Todo el paquete se alimenta desde un único módulo: al menos 11 salidas aisladas para cámaras, la computadora de misión, la pantalla del operador y el módulo de asiento.
- Un conector MIL-DTL-38999 por cámara en lugar de conectores separados de alimentación y video, con las líneas de video en el mismo mazo de cables.
- La entrada MIL-STD-1275E y el aislamiento galvánico separan los transitorios del bus del vehículo del lado de las cámaras.
- Durante el mantenimiento, la alimentación de cada cámara puede rastrearse conector por conector en un solo módulo.
- El diseño COTS permite un suministro rápido en la producción en serie.
Alcance técnico
Los valores proceden de los datos técnicos de cada producto; las especificaciones completas figuran en la página del producto.
- Número de pieza (P/N)
- TDG-064
- Entrada
- 28 VDC · MIL-STD-1275E
- Salidas para cámaras
- Mín. 11 × 12 VDC, aisladas
- Salida para computadora
- 24 VDC ±0.2 V · mín. 200 W
- Salida para pantalla
- 24 VDC ±0.2 V · aislada · mín. 25 W
- Salida para módulo de asientos
- 24 VDC ±0.2 V · aislada
NormasMIL-STD-810GMIL-STD-461GMIL-STD-464CVer producto: Módulo de distribución de energía para cámaras militares SENTRA KBM- Número de pieza (P/N)
- TDG-SKK-1600
- Canales
- 32 (16 asientos + 16 cinturones)
- Comunicación
- CAN-Bus · ISO 11898 · 500 kbps
- Alimentación
- 18–32 VDC (24 VDC nominales)
- Consumo de potencia
- < 15 W
- Arquitectura de sensores
- Referenciada al chasis
Más casos de éxito
Plataformas terrestres · 2025
Familia de vehículos blindados — Una sola arquitectura de lanzadores de humo, de 4 a 16 lanzadores
En lugar de un sistema de humo importado distinto para cada variante del vehículo, un único sistema nacional cuyo número de lanzadores y cobertura se eligen por variante y que se integra en el bus de datos del vehículo mediante J1939.
Leer caso de éxito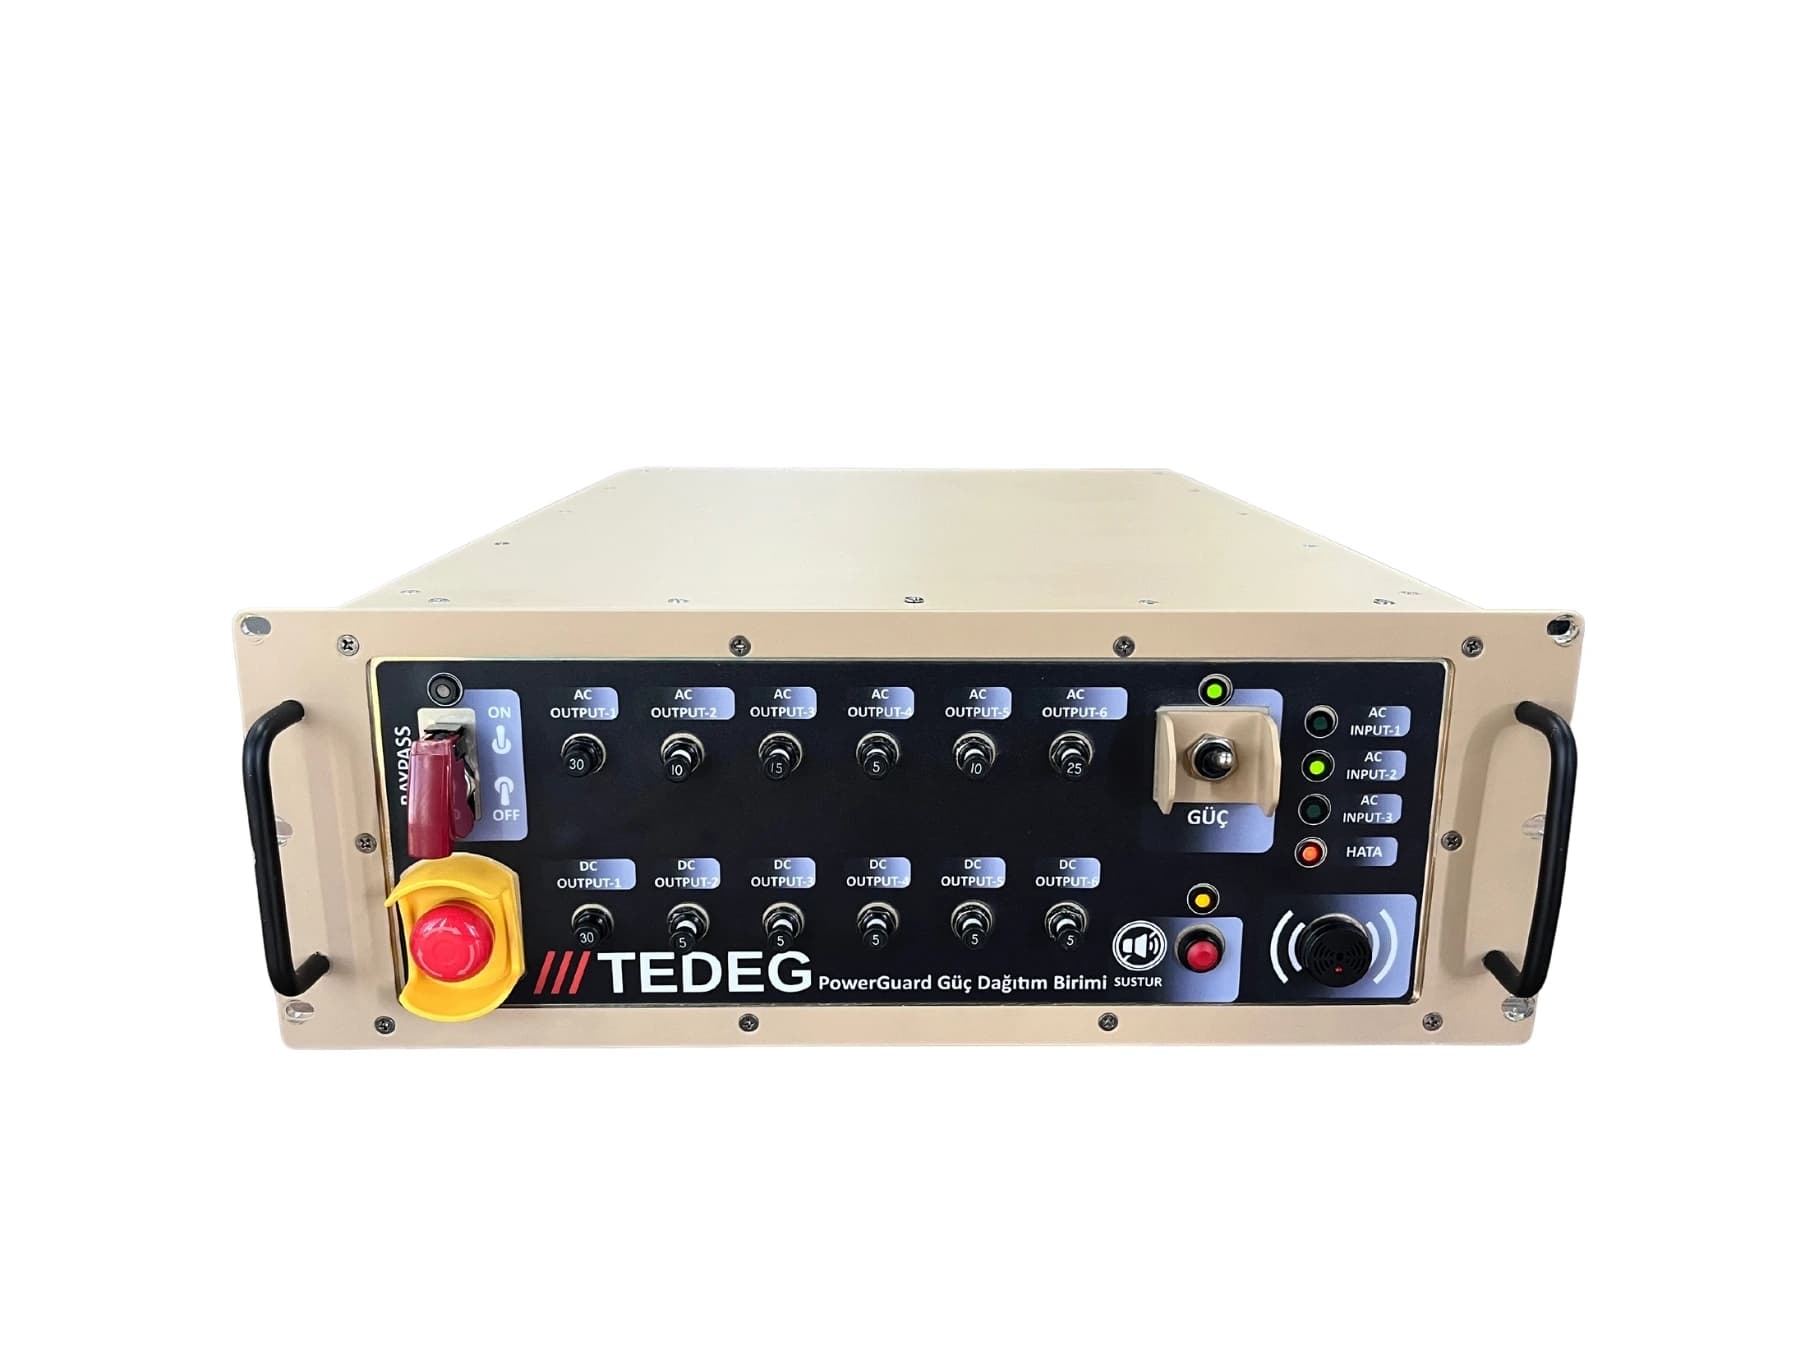
Plataformas terrestres · 2024
Modernización de la arquitectura de energía de un camión táctico
Una PDU envejecida que ya no podía seguir el ritmo de las crecientes cargas de misión se sustituyó por una arquitectura de distribución de energía con monitorización remota, basada en la PDU-RT5002 y diseñada según los requisitos MIL-STD.
Leer caso de éxito
Defensa aérea · 2025
Plataforma móvil de defensa aérea — control de motores del pedestal y alimentación de frecuencia del radar
Un variador de motor y un convertidor de frecuencia adquiridos a proveedores extranjeros distintos se sustituyeron por un par TEDEG compatible, diseñado de forma conjunta para que ninguno de los dos interfiera con el otro.
Leer caso de éxito